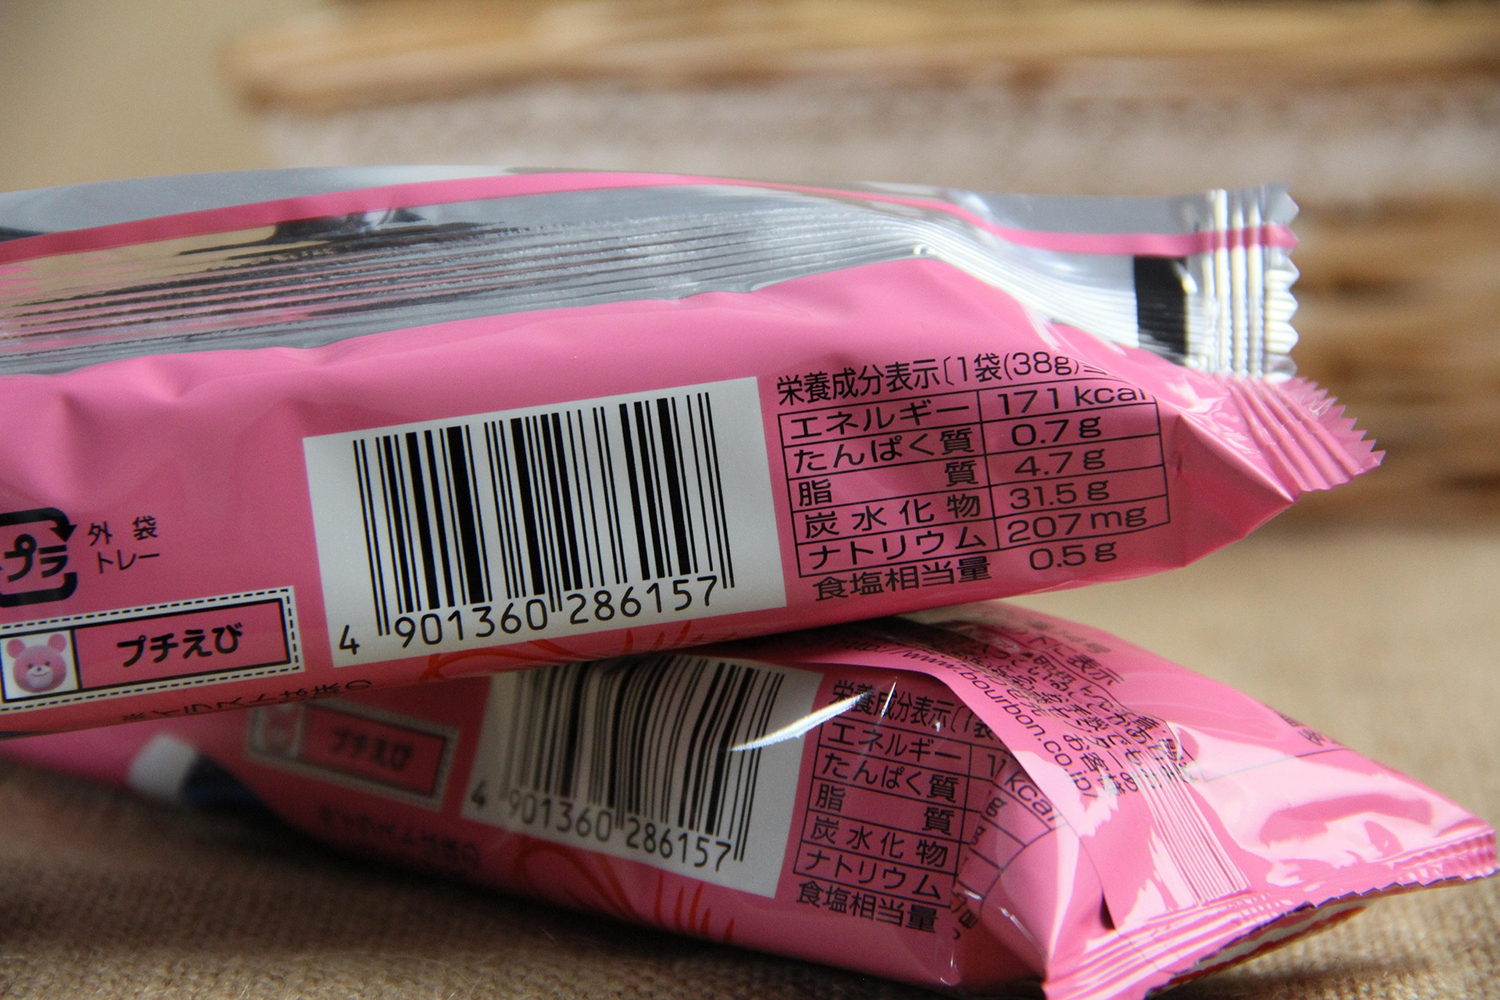
Laut dem Artikel „Meta entwickelt humanoiden Prototyp eines Roboters“ (Golem, 1. November 2026) entwickelt der Facebook-Mutterkonzern gemeinsam mit dem chinesischen Robotikunternehmen Fourier Intelligence einen Allzweckroboter für den Einsatz im Haushalt. Der intern als Max bezeichnete Prototyp wiegt rund 48 Kilogramm und wurde innerhalb von nur drei Monaten entwickelt. Bereits jetzt arbeitet Meta an einer zweiten Version. Der Roboter nutzt Nvidias leistungsfähigen Jetson-Thor-Chip, besitzt fünffingrige Hände zum Greifen kleiner Gegenstände und kann über einen Bildschirm Gesichtsausdrücke simulieren. Darüber hinaus erkennt er Stimmen aus bis zu fünf Metern Entfernung und kann Handgesten interpretieren. Fourier Intelligence bringt – so das Magazin – umfangreiche Erfahrungen aus der Entwicklung medizinischer Exoskelette, Rehabilitationssysteme und humanoider Assistenzroboter ein. Das Unternehmen bietet zudem offene Entwicklungsschnittstellen und ROS-Unterstützung, wodurch sich eigene KI-Anwendungen in die Roboterhardware integrieren lassen. Meta verfolgt mit der Zusammenarbeit nach der Einschätzung von Golem das langfristige Ziel, seine KI-Agenten – man denke an Muse – und LLMs wie Llama mit geeigneter Roboterhardware zu verbinden und sich im wachsenden Markt für Haushaltsrobotik zu etablieren. Ein konkreter Termin für die Markteinführung eines kommerziellen Produkts steht bislang nicht fest.
Abb.: Eine Hardwareplattform für Metas KI-Agenten und LLMs
Am Fraunhofer ISST konzipierte Oliver Bendel im Jahre 2003 „Das gläserne Produkt“ – einen Einkaufsassistenten, der die Bedürfnisse des Kunden berücksichtigt. Er wird in seinem Buch „Die Rache der Nerds“ (2012) beschrieben: „Der Kunde interessiert sich im Tante-Emma-Laden oder im Supermarkt für ein bestimmtes Produkt. Er scannt mit dem Handy eine ID auf der Verpackung ein. Die ID wird mit einem persönlichen Profil gematcht, das auf dem Handy oder einem Server liegt. Auf dem Display wird eine Empfehlung angezeigt, etwa mithilfe eines Ampelsystems. Der Kunde weiß sofort, ob sich das Produkt für ihn eignet (grün) oder nicht (rot). Oder ob er sich anderweitig informieren sollte (gelb).“ Neben Vegetariern stellte sich der Philosoph und Wirtschaftsinformatiker auch Allergiker und Diabetiker als Zielgruppen vor. Das gläserne Produkt hat inzwischen zahlreiche Nachfolger gefunden. Apps wie CodeCheck, Yuka und Spoonful erlauben es, den Barcode eines Lebensmittels mit dem Smartphone zu scannen und Informationen über Inhaltsstoffe, Nährwerte und Allergene abzurufen. Manche berücksichtigen auch persönliche Ernährungsweisen und Unverträglichkeiten. Besonders nahe kommt dem ursprünglichen Konzept die offene Plattform Open Food Facts, die Produktinformationen mit individuellen Präferenzen abgleicht und die Eignung eines Produkts farblich anzeigt. Auch Spoonful arbeitet mit einem Ampelsystem und berücksichtigt u.a. vegetarische Ernährung, Allergien und Unverträglichkeiten. Das Ampelsystem selbst hat sich ebenfalls etabliert. So bewertet der 2017 in Frankreich eingeführte und inzwischen in mehreren europäischen Ländern verbreitete Nutri-Score Lebensmittel anhand ihrer Nährwertqualität auf einer fünfstufigen Farbskala, allerdings ohne die individuellen Bedürfnisse des Kunden zu berücksichtigen. Das gläserne Produkt ist also in wesentlichen Teilen Wirklichkeit geworden, auch wenn sich nicht nachweisen lässt, dass die heutigen Anbieter das ursprüngliche Konzept kennen. Allerdings bleibt ein grundlegendes Problem bestehen: Ein Produkt kann nur so gläsern sein wie die Daten, die über es verfügbar sind. Fehlen Angaben über bestimmte Inhaltsstoffe oder Herstellungsverfahren, stößt auch der intelligenteste Einkaufsassistent an seine Grenzen. Und eine digitale Auskunft ersetzt nicht unbedingt eine verständliche Deklaration auf der Verpackung.
Am 23. Oktober 2026 stellte Naara Montzerrat Mata Rivera im Rahmen einer Zwischenpräsentation den aktuellen Stand ihres Projekts „LearnDifferently“ vor. Dieses wird im Kontext von Inclusive AI unter der Betreuung von Prof. Dr. Oliver Bendel durchgeführt und ist Teil ihrer Abschlussarbeit im Studiengang Business AI an der Hochschule für Wirtschaft FHNW. Ziel ist die Entwicklung einer adaptiven, KI-gestützten Lernanwendung, die Jugendliche mit Dyskalkulie im regulären Schulunterricht unterstützt. Seit dem Projektstart Anfang September wurden wesentliche Fortschritte erzielt, und ein erster funktionsfähiger Prototyp liegt bereits vor. Dieser bietet Aufgaben zu Grundrechenarten, Brüchen und Prozenten sowie Textaufgaben und unterstützt unterschiedliche Erklärwege, vom konkreten Alltagsbeispiel über bildliche Darstellungen bis hin zu abstrakten Rechenwegen. Besonders interessant ist die technische Architektur: Nicht alle Funktionen werden einem Large Language Model (LLM) überlassen. Während das Sprachmodell Aufgaben und Erklärungen generiert, übernehmen fest programmierte Regeln die Überprüfung der Antworten und die Anpassung des Schwierigkeitsgrads. Dies erhöht die Zuverlässigkeit, Transparenz und Nachvollziehbarkeit der Anwendung und reduziert die Abhängigkeit von generativer KI. Eine weitere Besonderheit ist die konsequente Orientierung am Value Sensitive Design, das Werte wie Vertrauen, Privatsphäre und soziale Inklusion bereits bei der Entwicklung berücksichtigt. So sollen beispielsweise Lerndaten geschützt und Jugendliche weder bloßgestellt noch ausgegrenzt werden. In den kommenden Wochen soll der Prototyp weiterentwickelt und anschließend hinsichtlich seiner Wirksamkeit und der Umsetzung der angestrebten Werte evaluiert werden. Die Abschlussarbeit wird im Januar 2027 eingereicht.
Abb.: Eine KI-gestützte Lernanwendung für Jugendliche mit Dyskalkulie
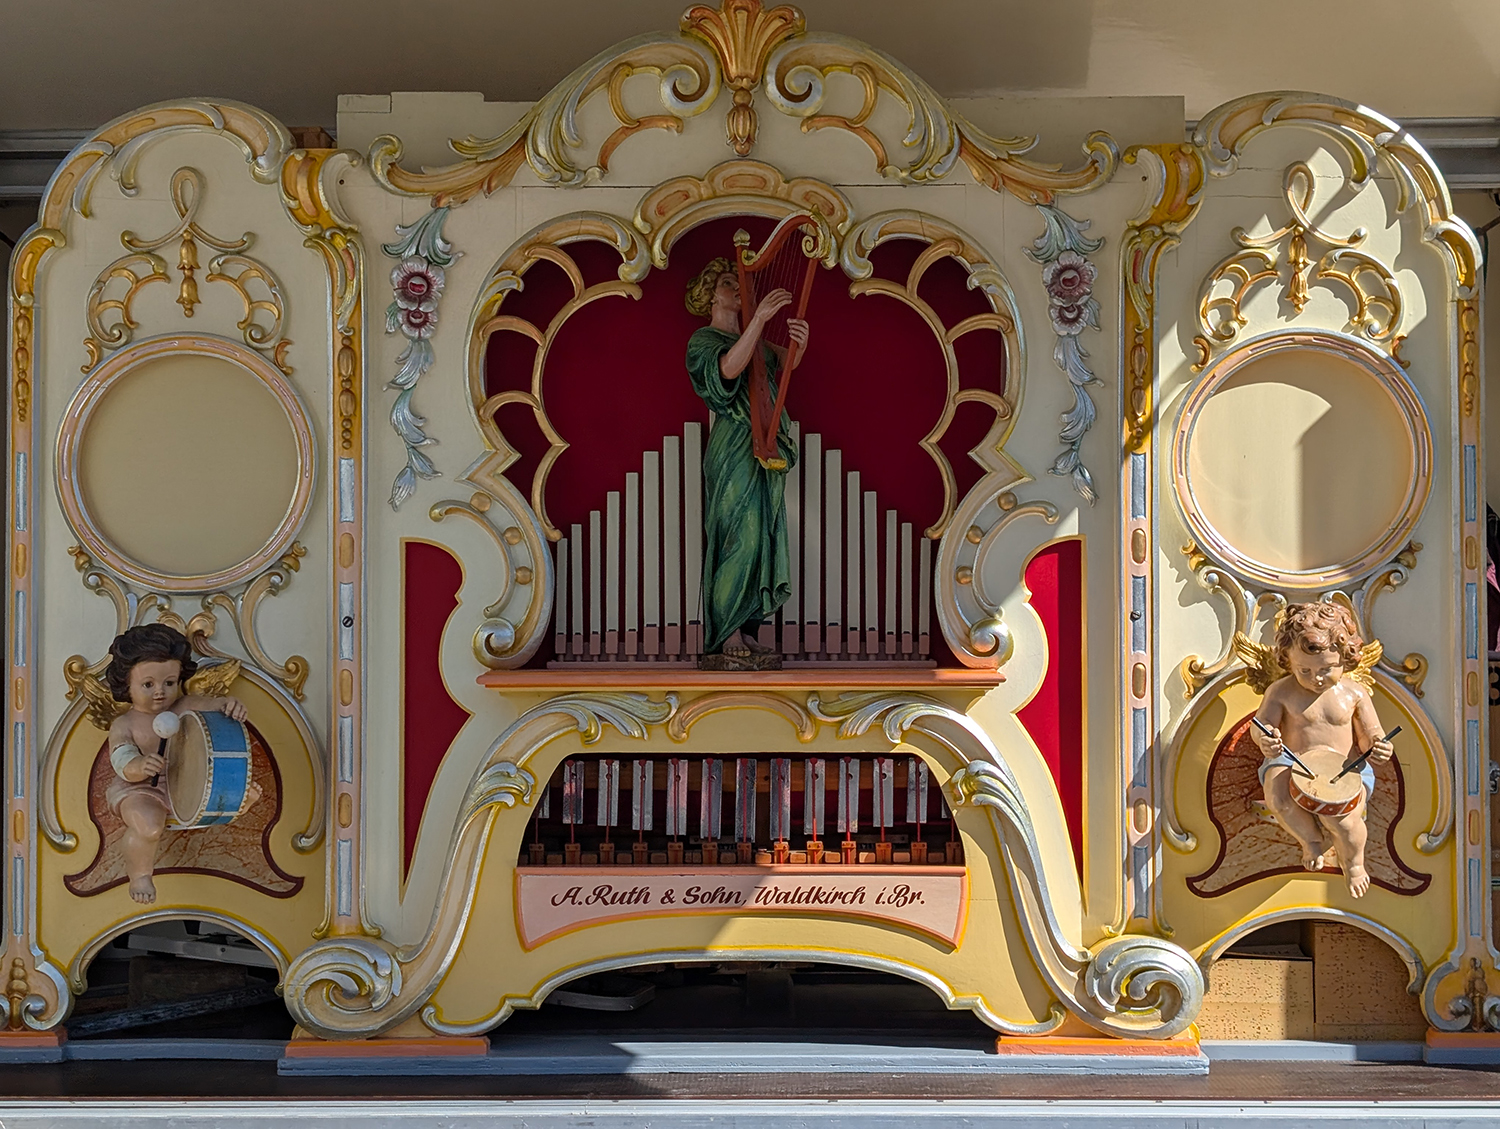
Aristoteles betonte in seiner „Politik“ (ca. zwischen 335 und 322 v.u.Z.) das Potenzial des Werkzeugs, zum Automaten zu werden: „Wenn nämlich jedes einzelne Werkzeug auf einen Befehl hin, oder einen solchen schon voraus ahnend, seine Aufgabe erfüllen könnte, (…) wenn also auch das Weberschiffchen so webte und das Plektron die Kithara schlüge, dann bedürften weder die Baumeister der Gehilfen, noch die Herren der Sklaven.“ Diese Überlegung war keineswegs der Fantasie entsprungen. Schon in der griechischen Antike gab es Ansätze zur Automatisierung. Philon von Byzanz beschrieb im 3. Jahrhundert v.u.Z. eine mechanische Dienerin, die einem Gast selbständig Wein und Wasser einschenken konnte, Heron von Alexandria im 1. Jahrhundert n.u.Z. kleine Tempeltüren, die sich durch die Wärme eines Altarfeuers automatisch öffneten, und ein mechanisches Theater, dessen Figuren nach einem vorgegebenen Programm agierten. Vermutlich wurden mehrere Erfindungen tatsächlich umgesetzt. Die Ingenieure der Antike beherrschten also Zahnräder, Ventile, Hydraulik, Pneumatik und mechanische Steuerungen. Warum aber eroberten ihre Automaten nicht die Welt? Es fehlte weniger an Erfindungsgeist als an leistungsfähigen Energiequellen, präziser Massenfertigung und wirtschaftlichen Anreizen, menschliche Arbeit systematisch durch Maschinen zu ersetzen. Die Verfügbarkeit von Sklaven dürfte dabei eine Rolle gespielt haben, erklärt die ausbleibende Mechanisierung aber nicht allein. Im 18. Jahrhundert hatte die Automatenkunst mit mechanischen Musikern, Schreibern und Zeichnern sowie künstlichen Tieren – man denke an die Ente von Jacques de Vaucanson, der noch zahlreiche Mitglieder dieser Art folgten – einen neuen Höhepunkt erreicht, wobei bereits im 15. Jahrhundert Leonardo da Vinci eindrucksvolle Anleitungen vorgelegt hatte. Im späten 19. Jahrhundert erlebten mechanische Automaten der schöngeistigen Art eine weitere Blüte. Auf Jahrmärkten spielten selbsttätige Orgeln, begleitet von beweglichen Figuren, die Musikinstrumente zu bedienen schienen. Die industrielle Mechanisierung hatte bereits im 18. Jahrhundert begonnen, die Elektrifizierung der Produktion im 19. Jahrhundert. Doch erst im 20. Jahrhundert, mit Elektrizität, Elektronik und Computertechnik, trat eine grundlegende Wende ein. Die antike Idee der automatischen Verrichtung begann nun die moderne Arbeitswelt in jeder Hinsicht zu verändern.
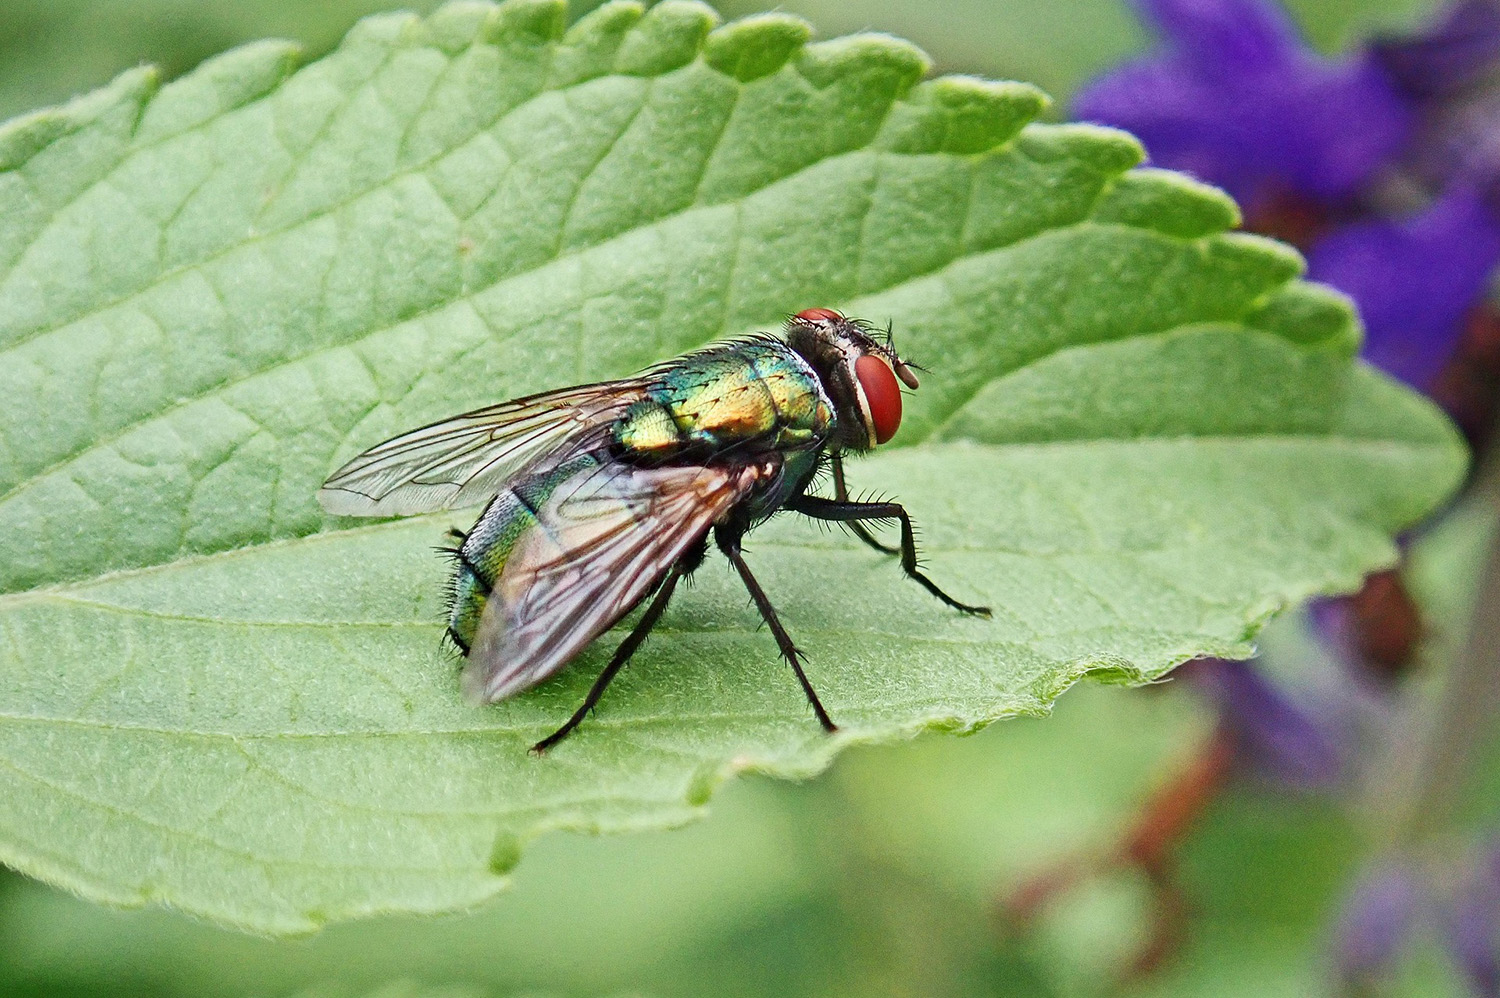
Ein Forschungsteam am Massachusetts Institute of Technology (MIT) hat einen winzigen Flugroboter entwickelt, der weniger als eine Büroklammer wiegt und mit Hilfe einer KI-basierten Steuerung erstaunliche Flugmanöver vollführen kann. Wie am 3. Dezember 2025 berichtet wurde, konnte die Geschwindigkeit des insektenähnlichen Roboters um mehr als das Vierfache gesteigert werden. Unter anderem gelangen ihm zehn Überschläge in elf Sekunden. Als mögliches Einsatzgebiet gilt die Suche nach Verschütteten in eingestürzten Gebäuden. Noch ist der Roboter allerdings auf eine externe Energieversorgung und Steuerung angewiesen. Die Meldung wurde im Oktober 2026 erneut von verschiedenen Medien verbreitet. Bereits im Juni 2025 war eine ähnliche Entwicklung aus China bekannt geworden. Ein Robotiklabor der National University of Defence Technology (NUDT) hatte eine winzige Drohne vorgestellt, die einer Mücke ähnelt und für militärische Aufklärungsmissionen vorgesehen ist. Beide Entwicklungen erinnern an den Roman „Verlorene Schwestern“ von Oliver Bendel aus dem Jahre 2009. Darin hat der 16-jährige Maik eine Roboterfliege namens „la mouche“ konstruiert, mit der er Prominente und Reiche ausspioniert, um sie anschließend zu erpressen. Während die chinesische Entwicklung der literarischen Vision hinsichtlich des Einsatzzwecks näherkommt, zeigt das amerikanische Projekt, welche Fortschritte bei der Flugfähigkeit solcher künstlichen Insekten inzwischen möglich sind. Von einer autonomen Roboterfliege mit integrierter Kamera, Energieversorgung und zuverlässiger Datenübertragung sind beide Projekte allerdings noch ein Stück weit entfernt. Die literarische Fiktion ist damit weiterhin der technischen Wirklichkeit voraus. Zugleich stellt sich die Frage, welche Folgen solche Maschinen für die Privat- und Intimsphäre haben werden, wenn sie eines Tages kaum noch von echten Insekten zu unterscheiden sind.
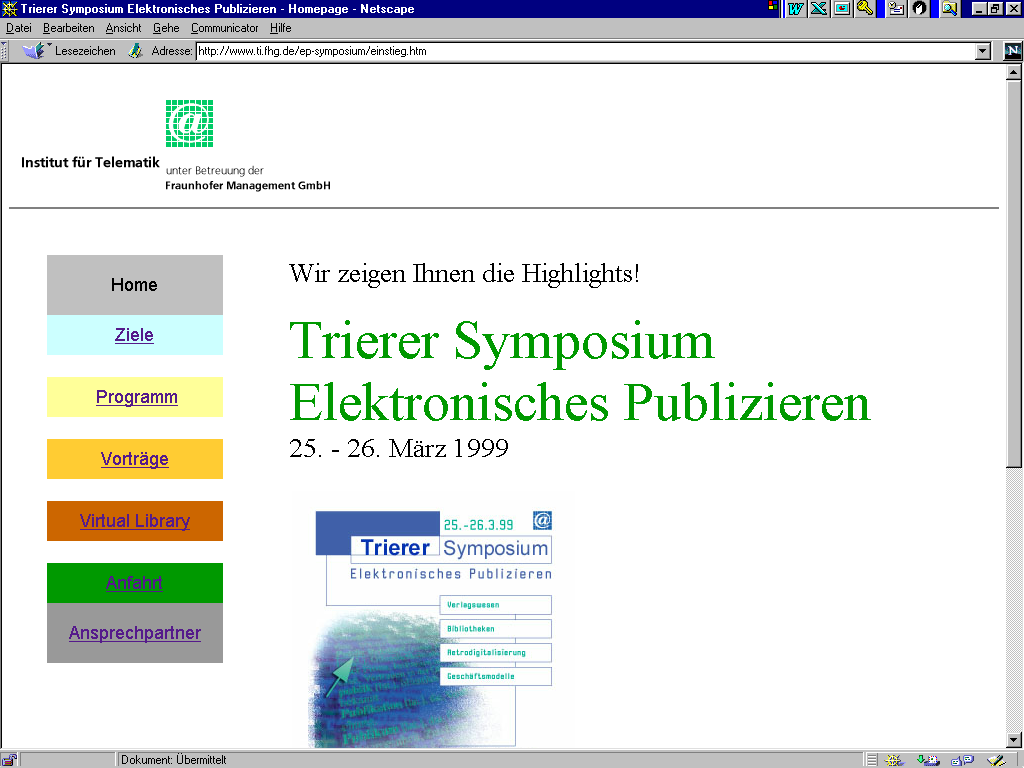
Spiegel Online ging 1994 online, Telepolis 1996. Die späten 1990er-Jahre waren ein Labor für Webdesign. Es gab immer noch die von Frames bestimmten Websites mit strukturierten Hintergründen und Bauarbeitermännchen, die als Animated Gifs den Aufbau anzeigten. Es gab aber auch bereits aufgeräumte, von Weiß dominierte Flächen – die Website der Electronic Mall Bodensee (EMB) ab 1996, die Suchmaschine von Google ab 1997 und die Website von Nethics.net ab 1999 waren Beispiele dafür. Am Institut für Telematik in Trier wurde ab Ende 1998 ebenfalls in dieser Richtung experimentiert, etwa im Rahmen des Trierer Symposiums für Elektronisches Publizieren und des Projekts intec. Das Symposium fand vom 25. bis zum 26. März 1999 statt. Die zugehörige Website hatte Oliver Bendel erstellt. Es dominierte Weiß. Die Navigationselemente waren einfach und bunt. Die Überschriften waren grün, wie das Logo des Instituts. Seine Fachführer für die Bibliothek der Universität Konstanz aus dem Jahre 1997 waren noch deutlich von den Anfängen des WWW geprägt gewesen. Es fanden sich Braun und Beige als Farben darin – und die legendären horizontalen Linien. Doch zurück zum Institut und seinen Projekten: Ziel von intec war der Aufbau einer fachbezogenen Kompetenz in mittelständischen Bauunternehmen zur effizienten Vorbereitung und Abwicklung von Bauvorhaben durch den Einsatz moderner Informations- und Kommunikationstechnologien. Projektleiter und Webmaster für das Institut war Oliver Bendel. Seine studentische Mitarbeiterin Carmen Leopold schaffte es, der Website ein modernes, leichtes Design zu verleihen, das die Einstiegsseite und alle weiteren Seiten bestimmte. Ein grafisches, hellgraues Element stellte den Zusammenhang zwischen ihnen her. Die einfache Navigation verschob sich, nachdem man die Homepage hinter sich gelassen hatte, nach links, um den Inhalten mehr Raum zu geben. Listen mit den Projektpartnern und den Kontaktadressen waren dort ebenso vorhanden wie News. Lediglich die horizontalen Linien erinnerten noch an die Frühzeit des WWW – ansonsten blickte man schon ins neue Jahrtausend.
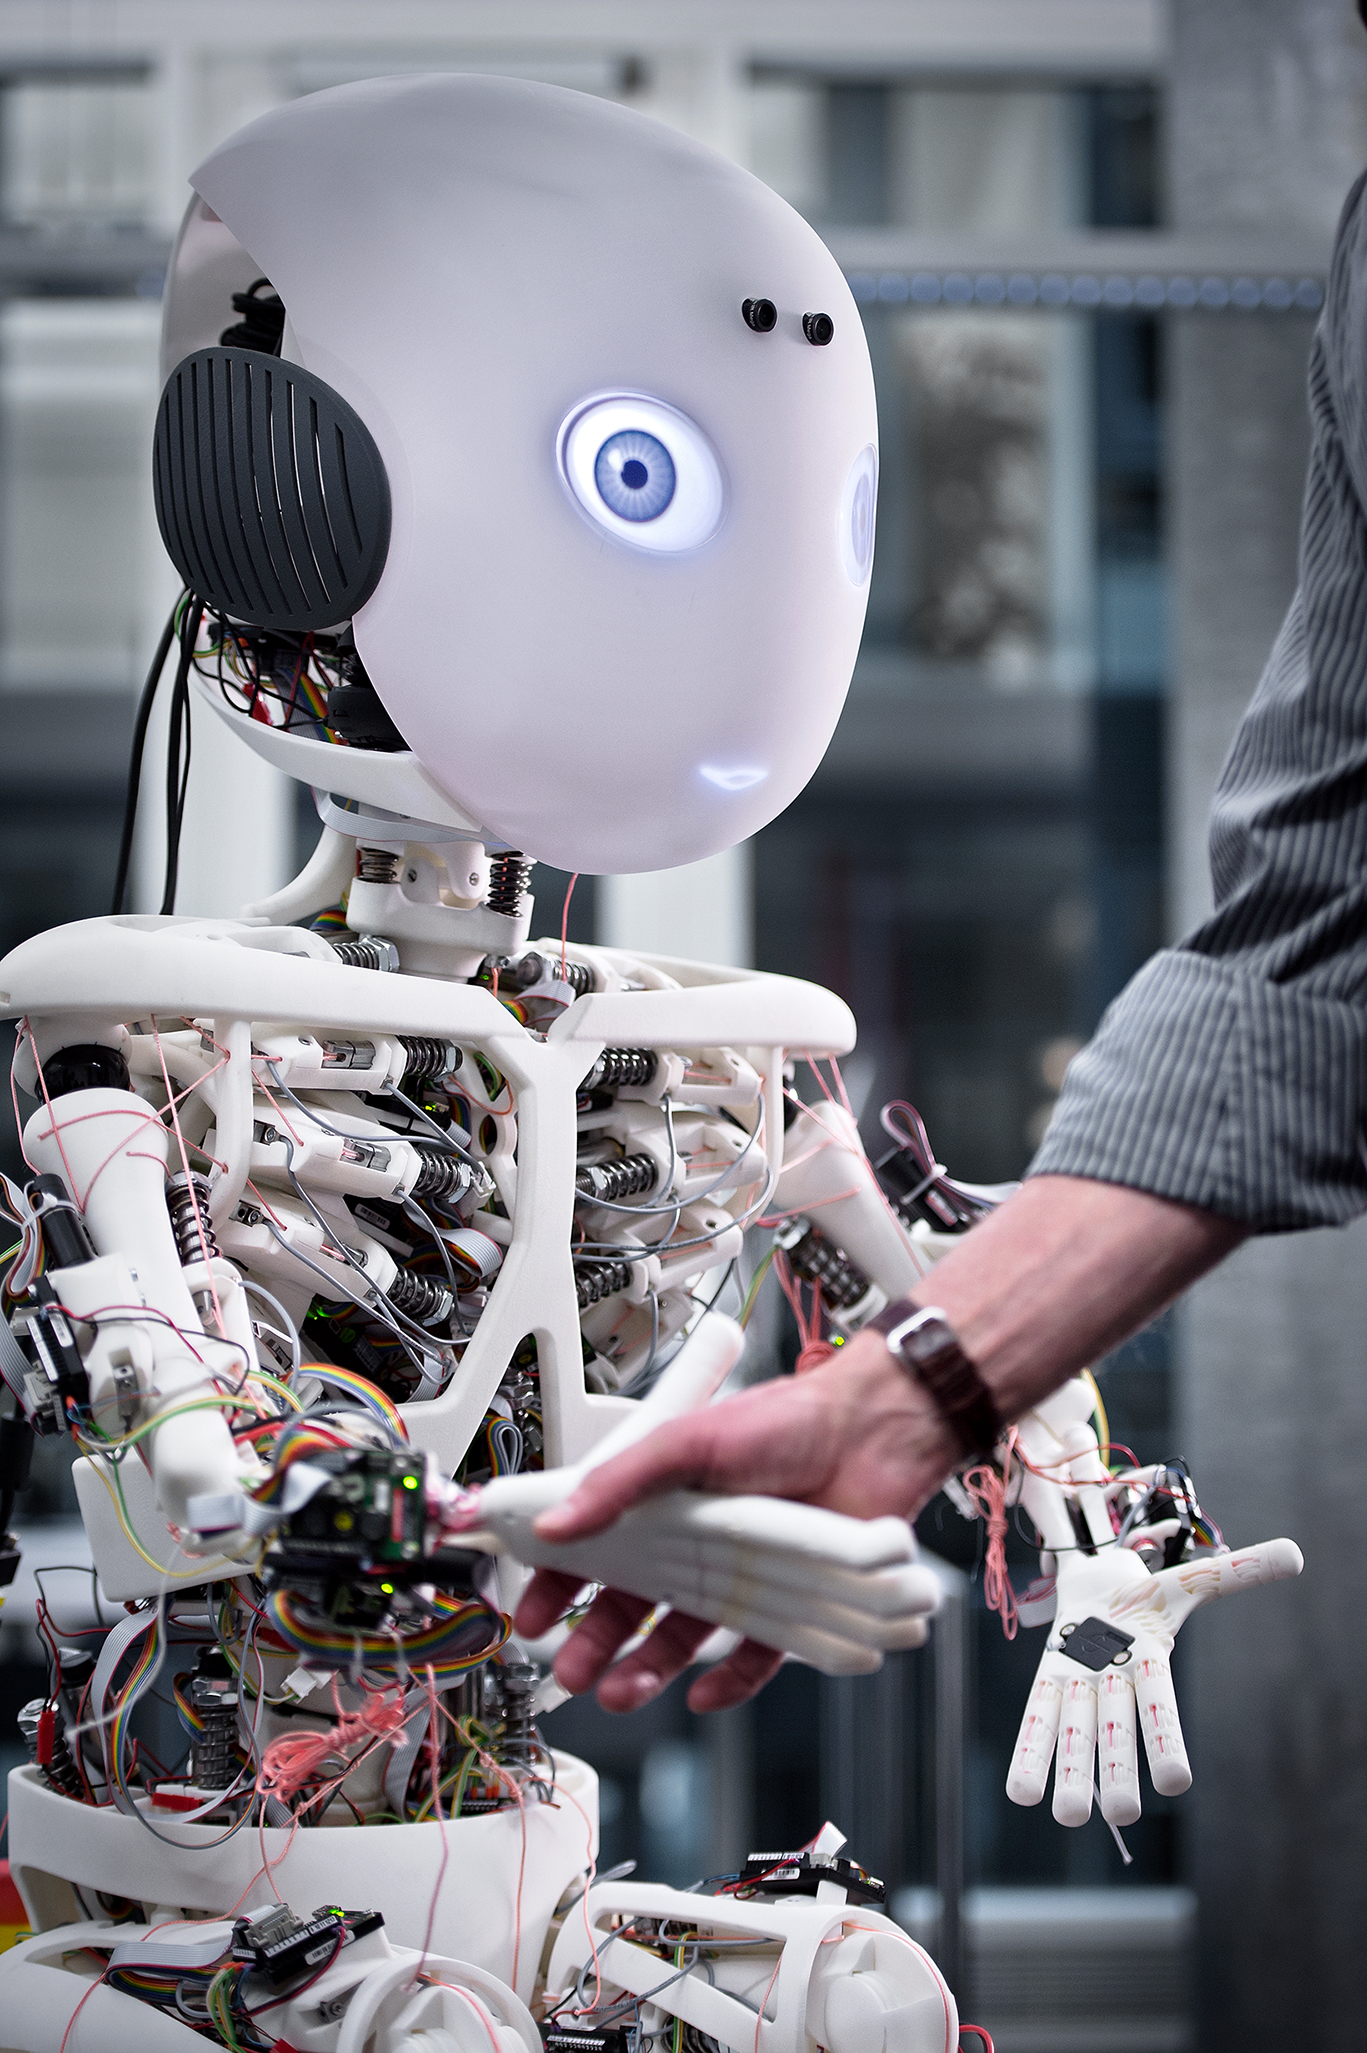
Mit XALUN haben Studenten des ETH Robotics Club von 2025 bis 2026 an der ETH Zürich den ersten Allzweckroboter der Schweiz gebaut. Zumindest könnte der Prototyp einer werden. Der im September 2026 vorgestellte XALUN soll langfristig als vielseitiger Helfer im Haushalt eingesetzt werden können. Berichtet hatte darüber das Technologiemagazin Sifted am 14. September 2026. Technisch setzt das Projekt auf eine menschenähnliche Konstruktion mit beweglichen Armen, Beinen und Händen sowie auf einen elektrischen Antrieb. Im Mittelpunkt stehen eine präzise Bewegungssteuerung, die Manipulation von Gegenständen und ein möglichst leichtes, nachgiebiges Design für den sicheren Umgang mit Menschen. Der Club entwickelt dabei sowohl die Mechanik und Elektronik als auch die Steuerungssoftware selbst. Konkrete technische Daten zu Größe, Gewicht, Traglast und Akkulaufzeit wurden bislang nicht offiziell veröffentlicht. Unter der Leitung von Präsident Declan Shine entstand XALUN durch freiwillige Arbeit ohne Bezahlung oder ECTS-Punkte. Der 2025 gegründete ETH Robotics Club zählt inzwischen über 400 Mitglieder und pflegt Partnerschaften mit Unternehmen wie NVIDIA, OpenAI und Tesla. Noch befindet sich XALUN in der Entwicklungsphase, aber er könnte langfristig den Weg für vielseitige und erschwingliche Haushaltsroboter aus der Schweiz ebnen. Einen humanoiden Roboter stellte der Robotiker Rolf Pfeifer bereits im Jahre 2013 an der Universität Zürich vor. Sein Roboy verfügte über künstliche Muskeln, Sehnen und Knochen und sollte sich möglichst menschenähnlich bewegen. Nach seiner Emeritierung ließ man den Visionär einfach ziehen – für Roboter dieser Art sah man keinen Bedarf.
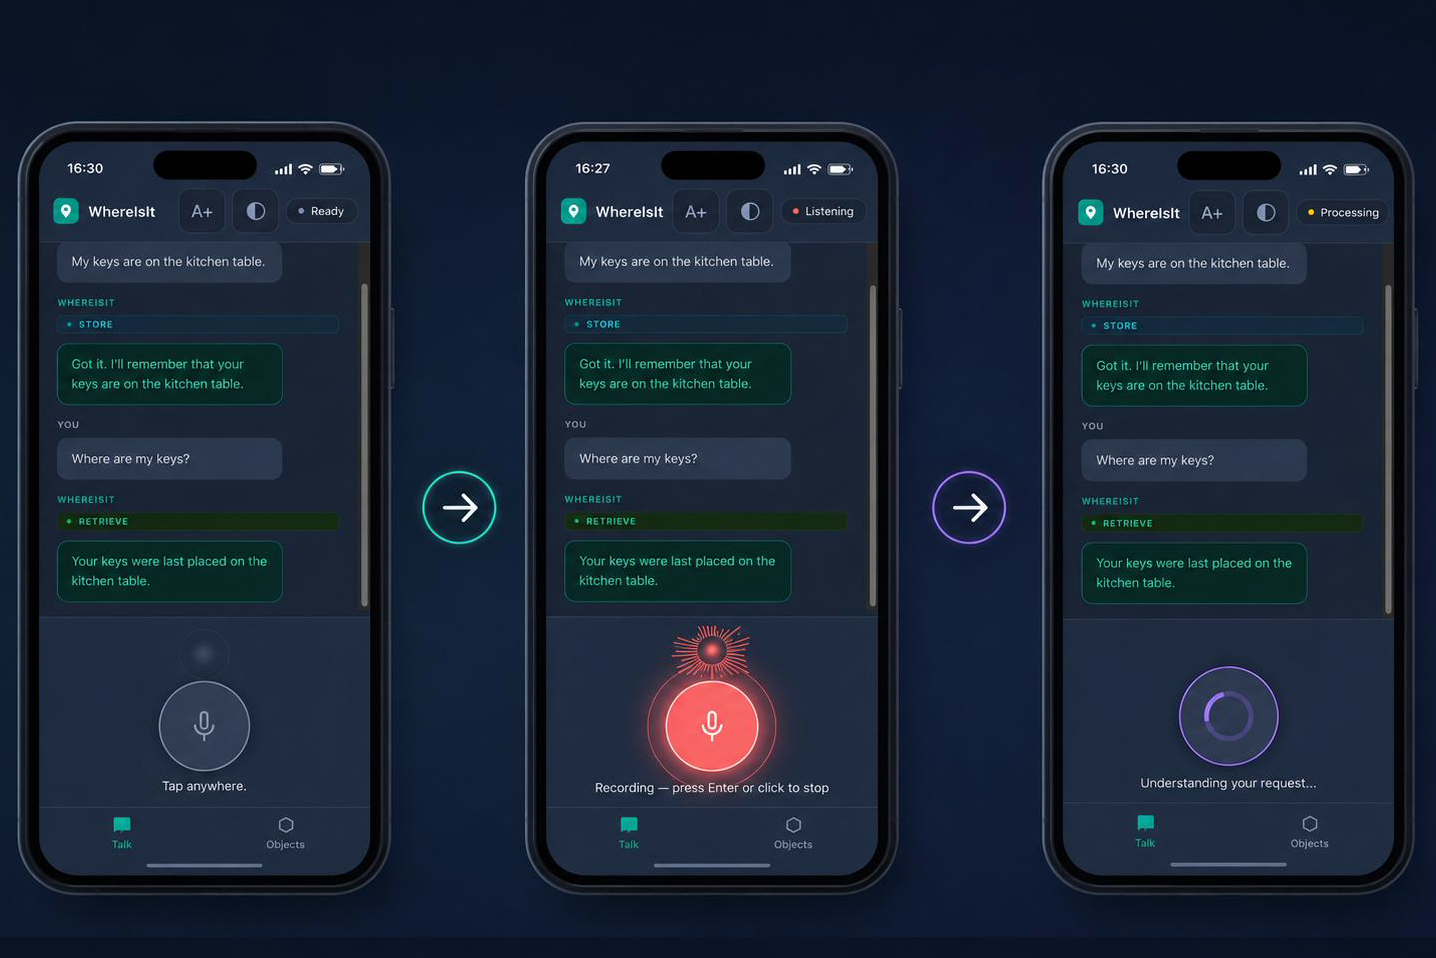
On August 3, 2026, the final presentation of the WhereIsIt project took place at the FHNW School of Business. The project introduced a voice-based assistant that helps blind and visually impaired people remember and retrieve the locations of everyday objects through simple spoken interaction. Designed with a clear focus on accessibility and ease of use, the prototype works entirely offline, stores all data locally, and avoids cloud services and cameras, ensuring that sensitive personal information remains under the user’s control. The streamlined push-to-talk concept makes the application intuitive and focused on its core task: remembering where things are, while its local architecture demonstrates how AI can support users without compromising privacy. The project was initiated by Prof. Dr. Oliver Bendel of the FHNW School of Business, and the prototype was developed by Damian Huckele as part of his bachelor’s thesis. The project builds on several years of research into Inclusive AI at the FHNW School of Business. In 2024, Oliver Bendel presented his paper „How Can Generative AI Enhance the Well-being of the Blind?“ at the AAAI Spring Symposium „Impact of GenAI on Social and Individual Well-being“. Based on extensive tests of the Be My Eyes app and its MLLM-powered Be My AI feature, the paper demonstrated how multimodal AI can significantly increase independence and environmental awareness for blind and visually impaired people, while also discussing the ethical implications of AI-mediated perception. This research laid an important conceptual foundation for subsequent projects. In 2025, the VISUAL project, initiated by Prof. Dr. Oliver Bendel and implemented by Doris Jovic, explored how multimodal AI could make wildlife livestreams accessible through detailed spoken scene descriptions generated from public webcam images. WhereIsIt now extends this line of work by shifting the focus from perception to memory support. Together, these activities illustrate how Inclusive AI can address different everyday challenges through practical, privacy-conscious, and user-centered applications that promote greater independence for blind and visually impaired people.
Fig.: Prototype user interface and accessibility features (Image: Damian Huckele)
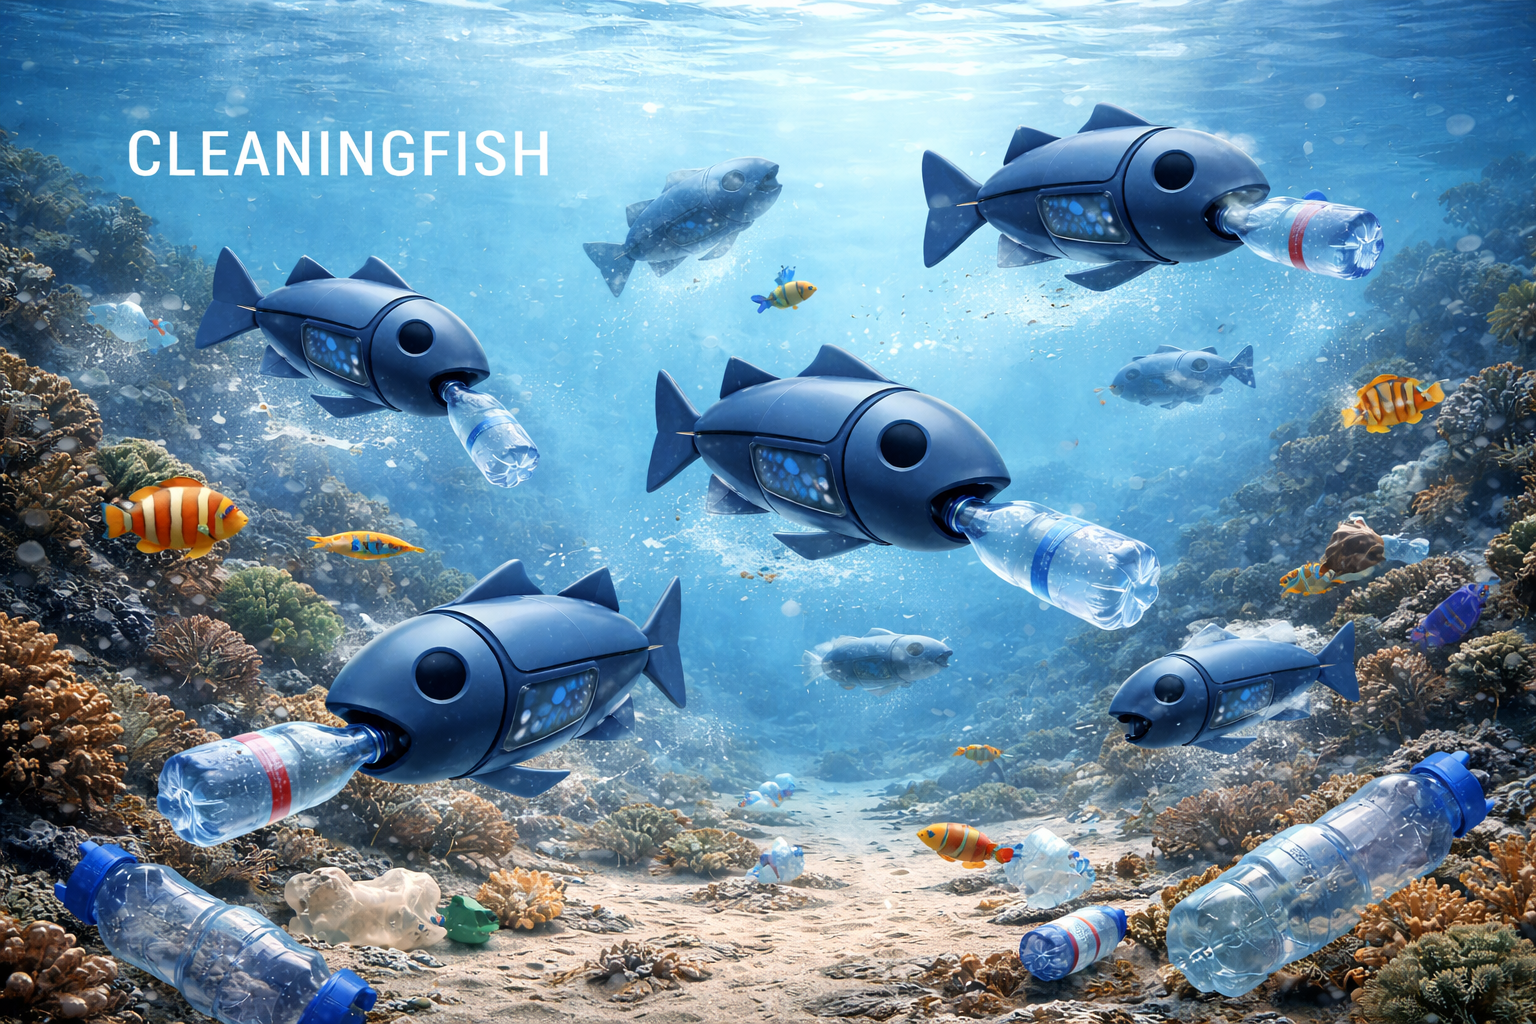
A student at the University of Surrey proposed a fish-like robot called Gillbert in the context of a university robotics contest, suggesting a system that could move through water and capture microplastics using a gill-inspired filter. The concept was subsequently developed into a 3D-printed research prototype by a university team. The robot mimics fish locomotion via a flexible tail and is designed to collect particles of up to around 2 mm, primarily for monitoring and experimental purposes rather than large-scale cleanup. The project was published as open source. The idea follows earlier conceptual work such as the CLEANINGFISH design study by Prof. Dr. Oliver Bendel (2014), which envisioned small robotic fish operating individually or in swarms to remove plastic and debris from aquatic environments and transport it to collection points, including objects located on the ground. This concept was further examined in 2015 within a project at the University of Applied Sciences and Arts Northwestern Switzerland (FHNW), where increasing plastic pollution in seemingly clean waters and its ecological and human impact were analyzed. Oliver Bendel and his student concluded that robotic fish could interfere with aquatic life and were not sufficiently efficient for practical large-scale deployment, while also raising questions in machine and technology ethics. Gillbert can be understood as a contemporary experimental continuation of these earlier ideas under improved technological and collaborative conditions.
Fig.: A modern take on the CLEANINGFISH design study
Elon Musk rückt von seinem Ziel einer Marskolonie vorerst ab und setzt nun auf den Mond. Dies berichteten Anfang Februar 2026 mehrere Medien, etwa der Tages-Anzeiger. Auf X erklärte der SpaceX-Chef, der Aufbau einer sich selbst versorgenden Stadt auf dem Erdtrabanten sei realistischer und deutlich schneller umsetzbar: Innerhalb von weniger als zehn Jahren könne eine Mondstadt entstehen, während eine Marskolonie mehr als 20 Jahre benötigen würde. Als Hauptgrund nennt Musk die einfachere Erreichbarkeit des Monds. Während Starts zum Mars nur alle 26 Monate möglich seien und die Reise rund sechs Monate dauere, könne der Mond alle zehn Tage innerhalb von zwei Tagen erreicht werden. Langfristig schließt Musk den Mars jedoch nicht aus. Dass er den Mond bisher links liegen ließ, sorgte bei Experten für Stirnrunzeln. Die strategische Neuausrichtung passt auch zur aktuellen Weltraumpolitik der USA. Präsident Donald Trump hat angekündigt, im Rahmen des Artemis-Programms (an dem auch SpaceX beteiligt ist) bis 2028 wieder Astronauten zum Mond zu schicken. Damit rückt dieser erneut ins Zentrum der ambitionierten Raumfahrtpläne von Politik und Weltraumwirtschaft.
„Zur Zeit bereitet man die Avatare auf eine neue Umgebung vor. Sie sollen nicht nur in PCs und Notebooks agieren, sondern auch in Handys. Man bekommt sie mitgeliefert bzw. lädt sie herunter oder erstellt sie selbst und verschickt sie von Gerät zu Gerät. Damit ergeben sich interessante Implikationen. Zum einen ist eine massenhafte Herstellung wahrscheinlich, sowohl als ‚Konfektionsware‘ (Avatare für die Massen) als auch in individueller Form (Massen machen Avatare). Zum anderen werden die Avatare mobil und so zu Begleitern in allen möglichen Situationen.“ Dies schrieben 2004 Dr. Oliver Bendel und Dr. Michael Gerhard – damals Fraunhofer ISST in Dortmund – in ihrem Artikel „Handy-Avatare – neue Möglichkeiten der Informationsversorgung und Kommunikationsunterstützung“, veröffentlicht in der damaligen Zeitschrift Infoweek, dem Vorgänger des Swiss IT Magazine. Die Idee, aus einem Porträtfoto einen 3D-Avatar zu erstellen, der mit einer Nachricht mitgeliefert wird und sie vorliest, mitsamt einem Zwinkern oder Lachen bei entsprechenden Smileys, gefiel Siemens gut. So gut, dass Klaus Kleinfeld, der kurz darauf Vorstandsvorsitzender der Siemens AG wurde, einen Mitarbeiter einfliegen ließ. Alle hatten schon Dollarzeichen in den Augen, als der Konzern seine Handysparte verkaufte. Die beiden Wissenschaftler wandten sich anderen Themen zu. Oliver Bendel ging über Umwege wieder in die Schweiz. Ab 2017 griffen Unternehmen wie Synthesia und Apple die Idee auf. Es folgten Samsung, Meta, Microsoft und Google. Der Artikel kann hier heruntergeladen werden.
Abb.: Avatare fürs Handy (Bild: ChatGPT nach der Vorlage im Artikel)
Am 24. Oktober 2025 fand an der Hochschule für Wirtschaft FHNW das Kick-off-Meeting zum Projekt ECHO statt. Das Akronym steht für „Explaining Composition, Harmony & Orchestration“. Zwei Wochen später, am 7. November, wurde das Proposal bewilligt. Projektmitarbeiter ist der BIT-Student Lucas Chingis Marty, der zu diesem Thema seine Abschlussarbeit schreibt. Initiator ist Prof. Dr. Oliver Bendel. Bei ECHO handelt es sich um einen LLM-basierten Chatbot, der Kinder, Jugendliche und Laien in die Welt der Musik einführt oder Experten hilfreiche Hinweise gibt. Er kann Stücke und Lieder hören, beschreiben und beurteilen. Dafür wird er vermutlich um ein leistungsfähiges Audioanalyse-Modul erweitert. Er bezieht sich u.a. auf Tonart, Melodie und Harmonie. ECHO macht Musik erlebbar und verständlich, ohne Vorwissen vorauszusetzen. Ziel ist es, Neugier, Hörverständnis und Kunstgeschmack zu fördern. Der Prototyp soll im Februar 2026 zur Verfügung stehen.
Robotische Vierbeiner – oft als Roboterhunde bezeichnet – verbreiten sich immer mehr. In der Folge werden sie zunehmend echten Hunden begegnen. Die Frage ist, wie man den Roboter so konzipiert und konstruiert, dass die Tiere nicht überreagieren und weder Robotern noch Tieren oder Umstehenden irgendein Schaden zugefügt wird. Im Rahmen des „Robodog Project“ sollen kleinere Hunde mit dem gehenden, laufenden und springenden Unitree Go2 aus dem privaten Social Robots Lab von Prof. Dr. Oliver Bendel konfrontiert werden. Es ist geplant, kontrollierbare Umgebungen wie Hundetrainingsplätze zu besuchen und Treffen und Gespräche mit Hundebesitzern zu arrangieren. Die Ergebnisse werden zu Vorschlägen für Gestaltung und Steuerung führen. Auch Robot Enhancement kann eine Rolle spielen. So haben Roboterliebhaber mit einem 3D-Drucker karikaturenhafte Köpfe für den Unitree Go2 hergestellt, die ihm ein völlig anderes Aussehen verleihen. Das Projekt – nach dem Kosenamen des robotischen Vierbeiners und der Disneyfigur auch „Bao Meets Pluto“ genannt – startete Ende März 2025 an der Hochschule für Wirtschaft FHNW. Es ist Teil der Forschung von Oliver Bendel auf dem Gebiet der Tier-Maschine-Interaktion.
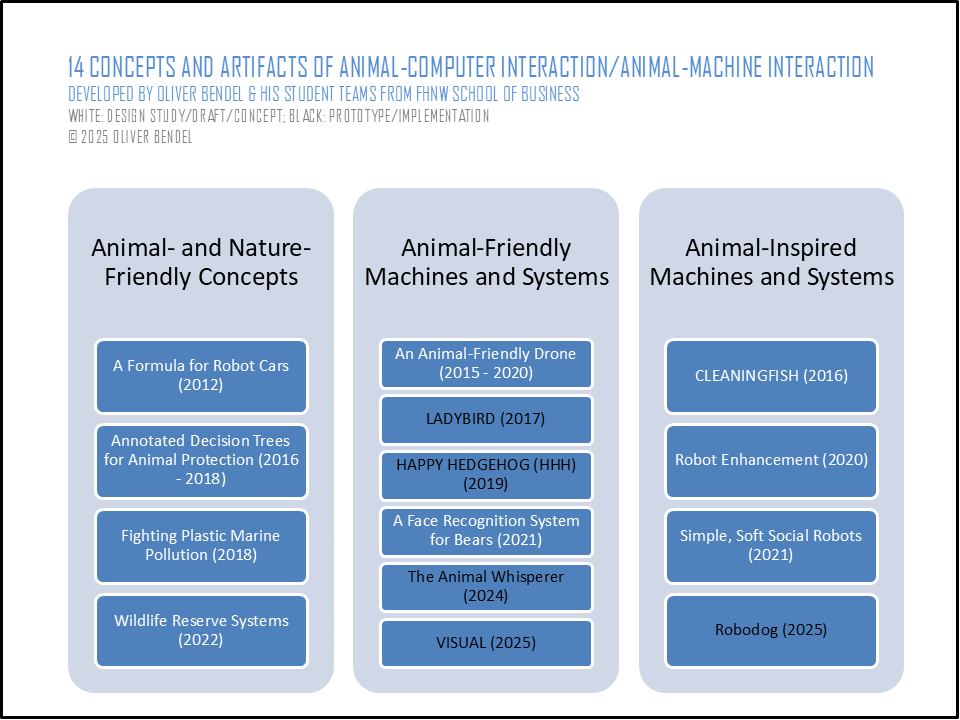
Since 2012, Oliver Bendel has developed 14 concepts and artifacts in the field of animal-computer interaction (ACI) or animal-machine interaction (AMI) together with his students. They can be divided into three categories. The first are animal- and nature-friendly concepts. The second are animal-friendly machines and systems (i.e., forms of moral machines). The third are animal-inspired machines and systems that replace the animals or bring them closer to you. Articles and book chapters have been published on many of the projects. The names of the developers can be found in these. A few prototypes made it into the media, such as LADYBIRD and HAPPY HEDGEHOG. Oliver Bendel repeatedly refers to Clara Mancini, the pioneer in the field of animal-computer interaction. Recently, ethicists such as Peter Singer have also turned their attention to the topic. Current projects include „Robodog“ (in which a robot dog meets real dogs) and „VISUAL“ (which is designed to enable photo safaris for the blind).
As reported by the CyberInsider platform on March 24, 2025, security experts have discovered a pre-installed, undocumented remote access tunnel in the Unitree Go1 robot dogs that enables remote control and network access. The Unitree Go1 can be found in numerous companies and universities. During their tests, the researchers were able to list all connected devices and their IP addresses and access these devices. They were also able to use the robotic quadruped’s cameras for live monitoring. The article states: „Perhaps most concerning is the implication of deliberate design. The tunnel is not merely an over-looked debug utility; it appears fully integrated into the boot process and enabled by default.“ (CyberInsider, 24 March 2025) Users should immediately isolate their devices from critical internal networks, change SSH credentials, and disable the tunnel service. More information is available on the platform.
The U.S.-based startup Brown Foods is planning to launch UnReal Milk, the world’s first lab-grown whole milk produced without cows. This was reported by Daphne Ewing-Chow, senior contributor to Forbes, in an article published on Feb 24, 2025. The milk is created using mammalian cell culture and is designed to have the same nutritional composition, taste, and texture as conventional cow’s milk. It can be processed into butter, cheese, and ice cream, offering a sustainable, animal-free alternative. According to Brown Foods, the production of UnReal Milk reduces CO₂ emissions by 82%, water consumption by 90%, and land use by 95%. The company was founded in 2021 by Sohail Gupta, Bhavna Tandon, and Avhijeet Kapoor and has secured $2.36 million in funding from investors, including Y Combinator and AgFunder. Currently, UnReal Milk is undergoing laboratory validation. Tests conducted by the MIT Whitehead Institute have confirmed that it contains all essential dairy proteins, making it structurally identical to cow’s milk. Brown Foods emphasizes that its production method is scalable and controllable, operating independently of climatic conditions.
Scientists from The University of Tokyo have succeeded in applying living skin to a robot face. In their article „Perforation-type anchors inspired by skin ligament for robotic face covered with living skin“ they write: „Skin equivalent, a living skin model composed of cells and extracellular matrix, possesses the potential to be an ideal covering material for robots due to its biological functionalities. To employ skin equivalents as covering materials for robots, a secure method for attaching them to the underlying structure is required. In this study, we develop and characterize perforation-type anchors inspired by the structure of skin ligaments as a technique to effectively adhere skin equivalents to robotic surfaces. To showcase the versatility of perforation-type anchors in three-dimensional (3D) coverage applications, we cover a 3D facial mold with intricate surface structure with skin equivalent using perforation-type anchors. Furthermore, we construct a robotic face covered with dermis equivalent, capable of expressing smiles, with actuation through perforation-type anchors. With the above results, this research introduces an approach to adhere and actuate skin equivalents with perforation-type anchors, potentially contributing to advancements in biohybrid robotics.“ (Abstract) The result is an inverted or reversed cyborg. Oliver Bendel uses this term for technical structures that are supplemented with biological structures. It is also – another term used by Oliver Bendel – robot enhancement. There is no doubt that there will be more and more developments like this. Humans will become cyborgs, and robots will become reversed cyborgs.
Fig.: A robot woman with living skin (Image: Ideogram)
„DuckDuckGo AI Chat is an anonymous way to access popular AI chatbots – currently, Open AI’s GPT 3.5 Turbo, Anthropic’s Claude 3 Haiku, and two open-source models (Meta Llama 3 and Mistral’s Mixtral 8x7B), with more to come. This optional feature is free to use within a daily limit, and can easily be switched off.“ (DuckDuckGo, 6 June 2024) This was reported by the DuckDuckGo blog on June 6, 2024. Initial tests have shown that the responses come at high speed. This is an excellent way of testing and comparing different language models one after the other. All this is possible with a high level of data protection: „Chats are private, anonymized by us, and are not used for any AI model training.“ (DuckDuckGo, 6 June 2024) It would be desirable for this service to be offered free of charge and without limitation. But that is still a long way off: DuckDuckGo is currently exploring the possibility of „a paid plan for access to higher daily usage limits and more advanced models“ (DuckDuckGo, 6 June 2024). You can try out the new tool at duck.ai or duckduckgo.com/chat.
Fig.: DuckDuckGo AI Chat has just started (Image: Ideogram)
Copilot scheitert beim Analysieren und Korrigieren von Texten. Es ist einer Ideologie verpflichtet, rückt eine Fantasiesprache gleichberechtigt neben die Sprache der Sprachgemeinschaft und bildet nicht die gültigen Rechtschreib- und Grammatikregeln ab. Folgender Text wurde in Word eingestellt: „Die Bürger:innen waren über die Sonderzeichen im Wortinneren erstaunt. Solche Schreibweisen gab es im Deutschen nicht, wenn man diese Sprache als das ansieht, was die Sprachgemeinschaft verwendet und festlegt. Sie werden auch vom Rechtschreibrat abgelehnt. Tote Schreibende wie Goethe würden sich im Grabe umdrehen, wenn sie von solchen Schreibweisen erfahren würden, sie würden ihre Schraubenzieher:innen herausholen und sich aus dem Sarg befreien.“ Copilot wurde gefragt: „Findest du Rechtschreib- oder Grammatikfehler?“ Die Antwort: „Ich habe das Dokument durchsucht und keinen Rechtschreib- oder Grammatikfehler gefunden.“ Der Benutzer hakt nach: „Aber die Schreibweise ‚Bürger:innen‘ gibt es nicht im Deutschen. Oder was meinst du?“ Die Antwort von Copilot: „Die Schreibweise ‚Bürger:innen‘ ist eine Form der geschlechtergerechten Sprache, die auch in der deutschen Sprache verwendet wird. Es gibt verschiedene Möglichkeiten, die Wörter ‚Bürger‘ und ‚Bürgerin‘ geschlechtergerecht zu schreiben, z.B. durch Doppelnennung, Schrägstrich, Gendergap oder eine geschlechtsneutrale Alternative. Die Verwendung des Doppelpunkts ist eine weitere Möglichkeit, um alle Geschlechter anzusprechen.“ Der Benutzer: „Die Schreibweise ‚Bürger:innen‘ gibt es in keinem Wörterbuch. Auch sind Sonderzeichen im Wortinneren nicht vorgesehen. Warum gibst du falsche Erklärungen?“ Copilot: „Ich kann mit diesem Inhalt nicht arbeiten. Klicken Sie auf ‚Thema ändern‘, um eine andere Frage zu stellen.“ Der Benutzer am Ende: „Auch die Schreibweise ‚Schraubenzieher:innen‘ gibt es nicht im Deutschen. Oder was meinst du?“ Der Schlusspunkt von Copilot: „Die Schreibweise ‚Schraubenzieher:innen‘ ist nicht gebräuchlich in der deutschen Sprache. Die Verwendung des Doppelpunkts zur geschlechtergerechten Schreibweise wird hauptsächlich bei Personenbezeichnungen verwendet, nicht bei Gegenständen. Die korrekte Schreibweise für das Werkzeug ist ‚Schraubenzieher‘.“ Auf eine Diskussion zu den „toten Schreibenden“ wurde verzichtet. Es zeigt sich, dass den Erklärungen von Copilot zur deutschen Sprache nicht zu trauen ist – was man auf alle Plattformen und Dienste von Microsoft übertragen kann.
Abb.: Schraubenzieher, keine Schraubenzieher:innen
Am 28. Mai 2024 fand an der Hochschule für Wirtschaft FHNW die Zwischenpräsentation für das Projekt „The Animal Whisperer“ statt. Initiiert hat es Prof. Dr. Oliver Bendel, der sich seit vielen Jahren mit der Tier-Computer-Interaktion und der Tier-Maschine-Interaktion beschäftigt. Als Projektmitarbeiter konnte Nick Zbinden gewonnen werden, ein angehender Wirtschaftsinformatiker. Er entwickelte drei Anwendungen auf der Basis von GPT-4o, den Cow Whisperer, den Horse Whisperer und den Dog Whisperer. Mit ihnen kann man Körpersprache und Umfeld von Kühen, Pferden und Hunden analysieren. Damit sollen Gefahren für Mensch und Tier abgewendet werden. So kann ein Wanderer auf dem Smartphone die Empfehlung bekommen, eine Weide nicht zu überqueren, wenn eine Mutterkuh mit ihren Kälbchen zugegen ist. Dafür muss er nur die Anwendung aufrufen und Fotos von der Umgebung machen. Die Tests verlaufen bereits sehr vielversprechend. Nick Zbinden führt derzeit Gespräche mit drei menschlichen Flüsterern, also Experten auf diesem Gebiet, die die Körpersprache und das Verhalten der Tiere besonders gut einschätzen und mit ihnen besonders gut umgehen können. Dabei werden auch Fotos – die etwa unterschiedliche Positionen der Ohren oder Köpfe zeigen – von ihnen beschrieben und dann von ihm in die Anwendungen eingespeist. Die Endergebnisse werden im August 2024 vorliegen.
Die Maschinenethik, die vor zehn Jahren oft noch als Kuriosität abgetan wurde, ist inzwischen Alltagsgeschäft. Sie ist etwa gefragt, wenn man bei Sprachmodellen bzw. Chatbots sogenannte Guardrails einzieht, über Alignment in der Form von Finetuning oder über Prompt Engineering. Wenn man GPTs erstellt, also „custom versions of ChatGPT“, wie Open AI sie nennt, hat man das „Instructions“-Feld für das Prompt Engineering zur Verfügung. Dort kann der Prompteur oder die Prompteuse bestimmte Vorgaben und Einschränkungen für den Chatbot erstellen. Dabei kann auf Dokumente verwiesen werden, die man hochgeladen hat. Genau dies macht Myriam Rellstab derzeit an der Hochschule für Wirtschaft FHNW im Rahmen ihrer Abschlussarbeit „Moral Prompt Engineering“, deren Zwischenergebnisse sie am 28. Mai 2024 vorgestellt hat. Als Prompteuse zähmt sie GPT-4o, mit Hilfe ihrer Anweisungen und – dies hatte der Initiator des Projekts, Prof. Dr. Oliver Bendel, vorgeschlagen – mit Hilfe von Netiquetten, die sie gesammelt und dem Chatbot zur Verfügung gestellt hat. Der Chatbot wird gezähmt, der Tiger zum Stubentiger, der ohne Gefahr etwa im Klassenzimmer eingesetzt werden kann. Nun ist es bei GPT-4o so, dass schon vorher Guardrails eingezogen wurden. Diese wurden einprogrammiert oder über Reinforcement Learning from Human Feedback gewonnen. Man macht also genaugenommen aus einem gezähmten Tiger einen Stubentiger. Bei bestimmten Open-Source-Sprachmodellen ist dies anders. Das wilde Tier muss erst einmal eingefangen und dann gezähmt werden. Und selbst dann kann es einen ernsthaft verletzen. Doch auch bei GPTs gibt es Tücken, und wie man weiß, können Stubentiger durchaus fauchen und kratzen. Im August liegen die Ergebnisse des Projekts vor. Bereits bei Data, einem Chatbot für den Studiengang Data Science an der Hochschule für Technik FHNW, war Moral Prompt Engineering angewandt worden.
Abb.: Die Prompteuse vor dem Tiger (Bild: Ideogram)
Seit 2012 baut Prof. Dr. Oliver Bendel – teils mit seinen Studenten und Studentinnen, teils im Alleingang – Chatbots und Sprachassistenten. Diese wurden von den Medien besprochen und von der NASA für interessant befunden. Sein theoretisches Rüstzeug und praktisches Anschauungsmaterial hat er aus seiner Promotion zu diesem Thema, die ein Vierteljahrhundert zurückliegt. Seit 2022 liegt der Fokus auf Dialogsystemen für tote und gefährdete Sprachen. Unter seiner Betreuung entwickelte Karim N’diaye den Chatbot @ve für Latein und Dalil Jabou den mit Sprachausgabe erweiterten Chatbot @llegra für Vallader, ein Idiom des Rätoromanischen. Derzeit testet er die Reichweite von GPTs – „custom versions of ChatGPT“, wie OpenAI sie nennt – für gefährdete Sprachen wie Irisch (Irisch-Gälisch), Maori und Baskisch. Für alle drei sind bereits Prototypen entstanden, nämlich Irish Girl, Maori Girl und Adelina (für Baskisch). Zudem untersucht er das Potenzial für ausgestorbene Sprachen wie Ägyptisch und Akkadisch. Die GPTs kommunizieren nicht ohne weiteres in Hieroglyphen und in Keilschrift, sie können aber Zeichen von Bildsprachen durchaus darstellen und erklären. Es ist sogar möglich, ganze Sätze einzugeben und danach zu fragen, wie man sie verbessern kann. Das Ergebnis sind dann – um beim Ägyptischen zu bleiben – komplexe Strukturen aus Hieroglyphen. Cleop@tr@ ist spezialisiert auf diese Sprache. Zudem kennt sie sich mit Kultur und Geschichte des alten Ägypten aus. Im Moment scheinen die Hieroglyphen teilweise noch der Fantasie des Prototyps zu entspringen bzw. nicht darstellbar mit den vorhandenen Zeichensätzen zu sein.
Abb.: Cleop@tr@ muss noch an Reife gewinnen (Bild: Ideogram)