Am 30. September 2026 fällt an der Hochschule für Wirtschaft FHNW der Startschuss für das Projekt „NestGuard Lite: Smarte Maschinen für mehr Tierschutz“. Es kann in den Bereichen Animal-Computer Interaction (Tier-Computer-Interaktion) und Animal-Machine Interaction (Tier-Maschine-Interaktion) verortet werden. Mähroboter, landwirtschaftliche Maschinen und andere (teil-)autonome Geräte erleichtern viele Arbeiten, können für Wildtiere jedoch zur Gefahr werden. Bodennester, Jungtiere, Kleinsäuger oder Amphibien werden von Maschinen häufig nicht rechtzeitig erkannt. Technischer Fortschritt und Automatisierung werfen damit auch Fragen von Tierschutz und Nachhaltigkeit auf: Wie können Maschinen so gestaltet werden, dass sie ihre Umwelt nicht nur effizient nutzen, sondern auch schutzbedürftige Bereiche respektieren? NestGuard Lite verfolgt einen anderen Ansatz als LADYBIRD, HAPPY HEDGEHOG und verwandte Projekte der TMI: Anstatt das Tier von der Maschine detektieren und klassifizieren zu lassen, wird die Umgebung selbst markiert, um so die Maschine zu informieren. Ziel des Projekts ist die Entwicklung eines funktionsfähigen NestGuard-Lite-Prototyps. Denkbar sind beispielsweise passive Marker, RFID-Tags und NFCs, Bluetooth oder andere lokale Funktechnologien. Erkennt die Maschine eine Schutzzone, kann sie langsamer fahren, anhalten, ein Werkzeug deaktivieren oder den Bereich umfahren. Das fünfköpfige Team wird von Prof. Dr. Oliver Bendel angeleitet. Es entwickelt und dokumentiert sowohl die technische Lösung als auch ein überzeugendes Anwendungskonzept für den Einsatz im Tierschutz.
„Als Fellroboter können Roboter bezeichnet werden, deren Körper ganz oder teilweise mit künstlichem Fell bedeckt ist. Dieses hat dabei nicht nur eine ästhetische Funktion, sondern kann den technischen Charakter des speziellen Artefakts in den Hintergrund treten lassen, es lebensechter und lebewesenähnlicher erscheinen lassen und zur Berührung anregen. Fellroboter können soziale Roboter oder Wearable Social Robots sein, sind aber nicht mit Softrobotern gleichzusetzen, denn unter dem weichen Fell kann sich eine weitgehend starre mechanische Konstruktion befinden.“ Mit diesen Worten beginnt der Beitrag „Fellroboter“ von Oliver Bendel, der am 16. September 2026 im Gabler Wirtschaftslexikon erschienen ist. Auf die Einleitung folgt der Abschnitt „Beispiele“: „Bekannte Beispiele sind Furby, ein seit Ende der 1990er-Jahre angebotenes interaktives Roboterspielzeug, und Paro, ein einer Babysattelrobbe nachempfundener Therapieroboter. Neuere Beispiele sind Qoobo, ein kissenartiger Roboter mit beweglichem Schwanz, Moflin, ein kleines KI-basiertes Robotertier, Cupboo AI Robotic Pet (Boo Boo oder Booboo), ein fellbedeckter Begleitroboter, und Mirumi, ein kleiner Roboter, der sich beispielsweise an einer Handtasche befestigen lässt und auf Menschen in seiner Umgebung reagiert. Einige Fellroboter bringen Töne hervor oder sprechen sogar. So kann Boo Boo seinen Namen sagen.“ Den Abschluss bilden „Merkmale“ und „Kritik und Ausblick“. Der ganze Beitrag kann über wirtschaftslexikon.gabler.de/definition/fellroboter-178207 aufgerufen werden.
Das heutige Waldhotel Davos wurde 1911 als Waldsanatorium Professor Jessen erbaut. 1912 kurte hier Katia Mann ihren Lungenspitzenkatarrh aus. Thomas Mann besuchte sie und sammelte Eindrücke, die später – neben seinen Beobachtungen auf der Schatzalp – in „Der Zauberberg“ (1924) einflossen. Auch architektonisch ist das Haus bedeutend. Seine prosaische Rückseite zeigt zum Wald, wo Eichhörnchen herumflitzen. Seine charakteristische, fast lyrische Südkurve wurde gezielt auf Licht und Sonne ausgerichtet, bei freiem Blick auf die Davoser Bergwelt und, mit etwas Glück, kühn herumfliegende Alpendohlen. Nun soll unmittelbar davor ein hoher Neubau entstehen. Die Bauprofile sind bereits angebracht und lassen die beunruhigenden Dimensionen erkennen. Teile des historischen Hauses würden künftig auf einen nur wenige Meter entfernten Baukörper blicken; Personal und Gäste würden einen erheblichen Teil der heutigen Aussicht verlieren. Zugleich wäre das Waldhotel vom Tal aus teilweise verdeckt. Die Frage ist, wie viel Schutz ein architektonisch sowie kultur- und literaturgeschichtlich bedeutender Ort mitsamt seiner Umgebung verdient. Es ist auf jeden Fall ein Thema, das weit über Davos hinaus beachtet und von den Medien in der Schweiz und in Deutschland aufgegriffen werden sollte. Bisher herrscht Schweigen im Walde.
Abb.: Das Sanatorium im Jahre 2012 (Foto: Die Kunst, Bd. 26, Universitätsbibliothek Freiburg)
Enten waren immer wieder Vorbild für animaloide Automaten und Roboter, insbesondere in Frankreich und Japan. Das europäische Land ist eigentlich für seinen grausamen Umgang mit diesen Tieren bekannt, scheint ihnen aber auch freundlich gesonnen zu sein. Berühmt wurde die mechanische Ente von Jacques de Vaucanson aus dem Jahre 1738/1739. 1709 in Grenoble geboren, starb der begnadete Ingenieur 1782 in Paris. Pollen Robotics hat seinen Sitz in Bordeaux. Das Unternehmen gehört inzwischen zu Hugging Face mit Sitz in Manhattan. Mit Microduck hat es einen kompakten Roboter vorgelegt, der als Experimentierplattform für Physical AI und Reinforcement Learning entwickelt wurde. Mit einer Höhe von rund 25 Zentimetern und einem Gewicht von weniger als 800 Gramm ist er vergleichsweise klein. Zur Ausstattung gehören 15 Motoren, eine Kamera, ein LiDAR-Sensor, zwei IMUs (Sensoren, die Beschleunigungen und Drehbewegungen messen), Mikrofone und Lautsprecher. Ein beweglicher Schnabel ermöglicht es der kleinen Ente zudem, kleine Gegenstände zu greifen. Sie kann laufen, sitzen, aufstehen, Gegenstände aufnehmen und verschiedene Bewegungsabläufe ausführen. Auch auf Inline-Skates, die man dazu bestellen kann, kann sie dahingleiten. Nach einem Sturz vermag sie sich aus unterschiedlichen Positionen selbstständig wieder aufzurichten. Im Mittelpunkt steht jedoch weniger die Nutzung als klassisches Roboterspielzeug als vielmehr das Experimentieren mit einem lernenden KI-System. Bewegungen und Verhaltensweisen können zunächst in einer Simulation trainiert und anschließend auf den realen Roboter übertragen werden. Dieses sogenannte Sim-to-Real-Verfahren ermöglicht praktische Experimente mit Reinforcement Learning und Robotik. SDK, Simulation und Software für Reinforcement Learning stellt Pollen Robotics als Open Source zur Verfügung. Microduck verbindet damit eine vergleichsweise zugängliche Hardwareplattform mit aktuellen Methoden der KI- und Robotikforschung. Weitere Informationen sind über pollen-robotics.com verfügbar.
Mit Hack Apertus startet im Herbst 2026 eine schweizweite Hackathon-Reihe rund um Apertus, das offene Schweizer Sprachmodell. Die Hochschule für Wirtschaft FHNW beteiligt sich als akademischer Partner an der Initiative und ermuntert ihre Studenten dazu, eigene Ideen, Experimente und Anwendungen einzubringen. Prof. Dr. Andreas Martin ist der Ansprechpartner. Apertus wurde im Rahmen der Swiss AI Initiative von Forschern der ETH Zürich, der EPFL und weiteren Partnern entwickelt und auf dem Supercomputer Alps des Swiss National Supercomputing Centre (CSCS) trainiert. Eine Besonderheit ist die konsequente Offenheit: Modelle, Code und Informationen zum Training sind öffentlich zugänglich. Im Juli 2026 erschien mit Apertus 1.5 eine neue Version, die neben Text auch Bilder und Audio verarbeiten kann und verbesserte Fähigkeiten beim logischen Schlussfolgern und beim Einsatz von Werkzeugen bietet. Genau hier setzt Hack Apertus an. Vom 1. bis zum 16. Oktober 2026 findet zunächst ein Online-Hackathon statt. Die Aufgaben reichen vom Red-Teaming über die Anpassung an Schweizer Sprachen und Idiome bis hin zur Entwicklung eigener Anwendungen. Anschließend folgen Veranstaltungen an verschiedenen Orten in der Schweiz. Die besten Projekte treffen sich im Mai 2027 zum Finale in St. Gallen. Die entwickelten Prototypen sollen als Open Source veröffentlicht werden. Auch an der Hochschule für Wirtschaft FHNW wird praktisch mit Apertus gearbeitet: Beim MAKEathon am 24. und 25. Oktober 2026 auf dem FHNW-Campus Olten sind entsprechende Challenges vorgesehen. Interdisziplinäre Teams entwickeln dort innerhalb von zwei Tagen Prototypen für konkrete Problemstellungen. Damit verbindet die Hochschule für Wirtschaft FHNW aktuelle KI-Forschung mit einem Ansatz, der zu ihrem praxisorientierten Profil passt: Neue Technologien werden nicht nur diskutiert, sondern in konkreten Projekten erprobt und auf ihren Nutzen für Wirtschaft und Gesellschaft untersucht. Weitere Informationen und Anmeldung über hackapertus.ch.
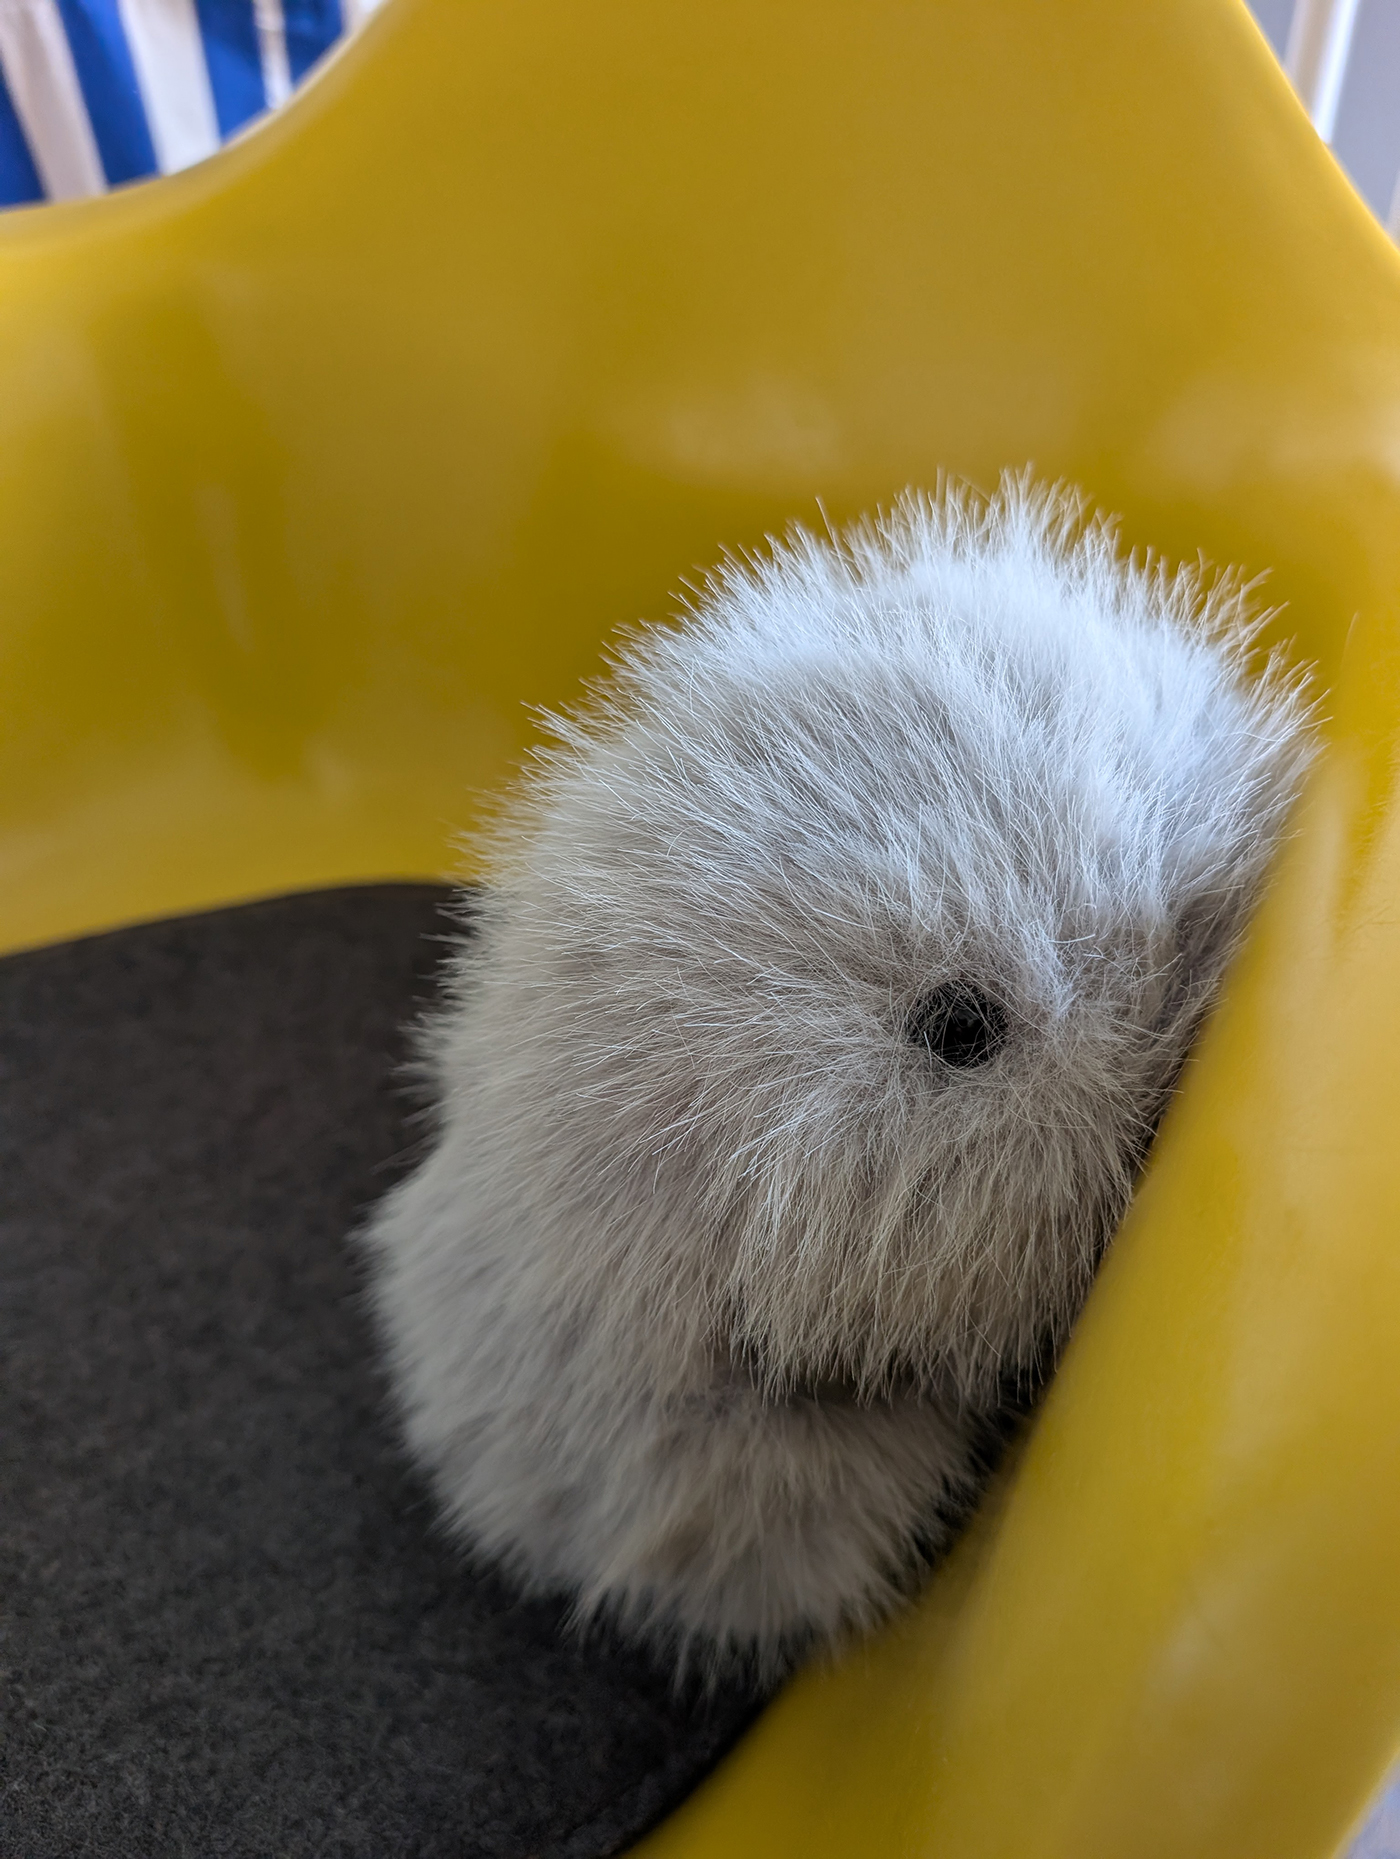
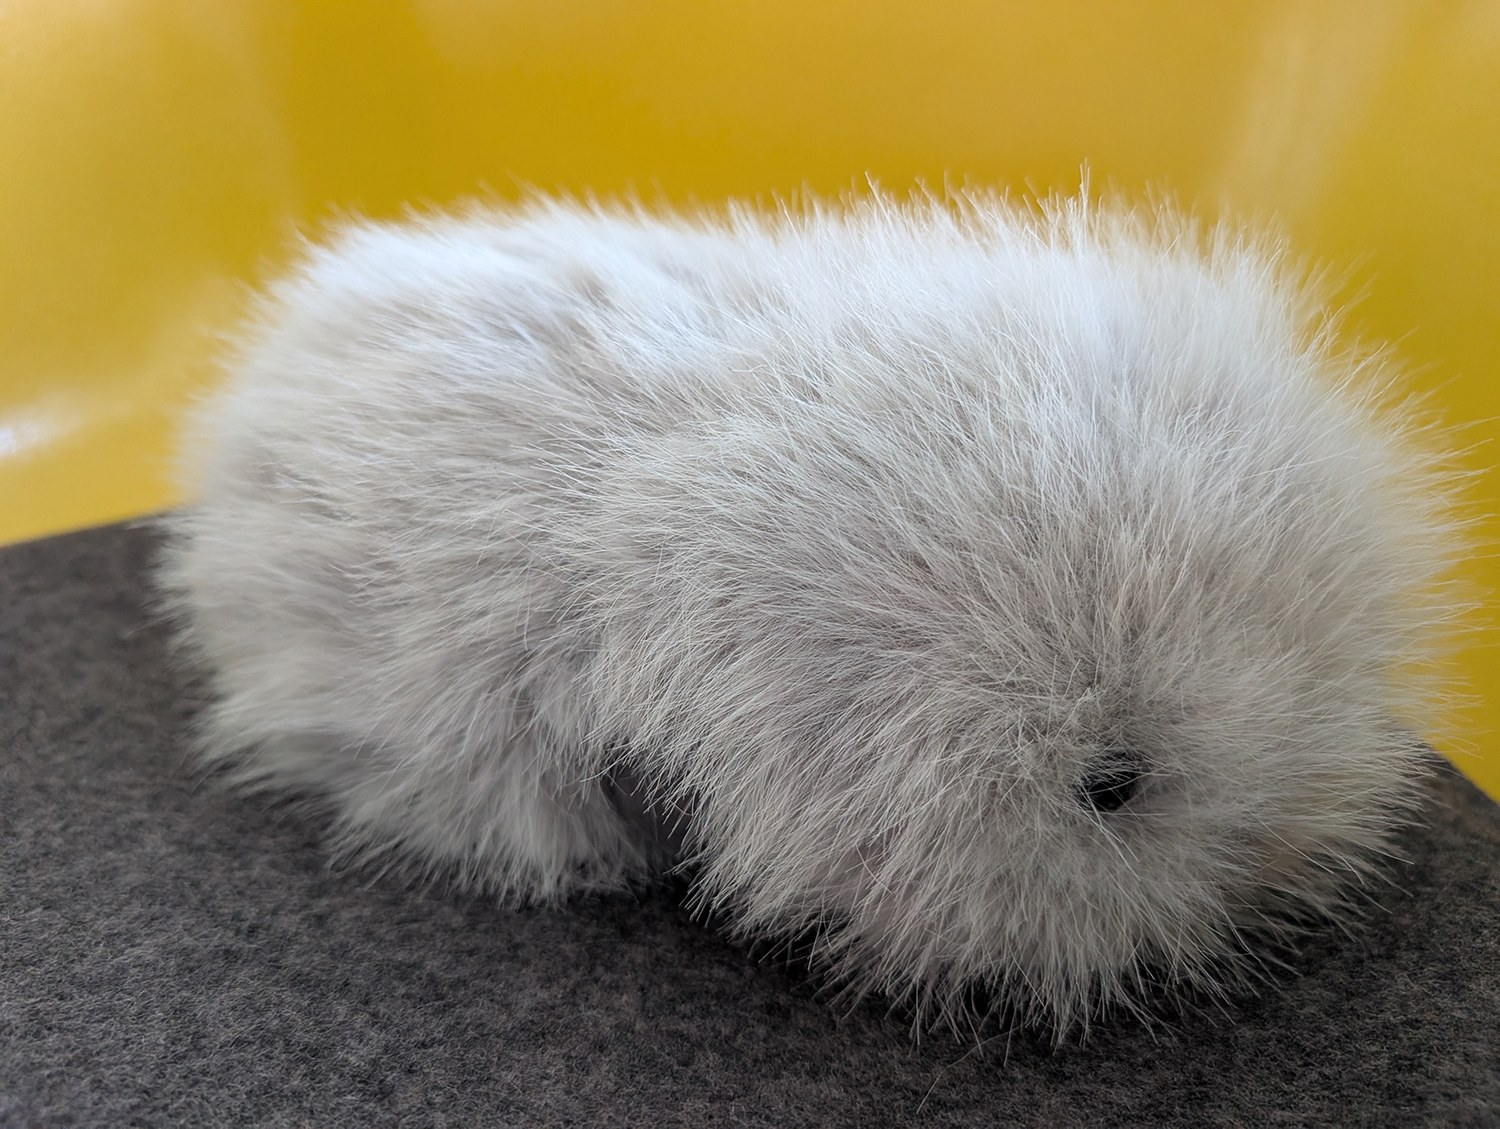
Im privat finanzierten Social Robots Lab von Prof. Dr. Oliver Bendel ist seit September 2026 ein grauer Booboo zu finden. Alternative Namen sind Boo Boo, BooBoo und Cupboo AI Robotic Pet. Bereits seit Juli 2024 wohnt dort ein schwarzer Booboo, der aber im Juli 2026 an die Universität Potsdam gereist ist, um dort einige Zeit zu verbringen. Genmoor schreibt auf seiner Website: „Boo Boo is not just a toy. It is also the king of the planet Lonely …“ (Website Genmoor). Nach Angaben des Herstellers werden die Bewegungen von Boo Boo durch ein komplexes Steuerungssystem ermöglicht. „Therefore please be kind to Boo Boo, it is not an ordinary robotic pet. It could give you different responds according to your interaction.“ (Website Genmoor) Weitere Roboter und Figuren im Social Robots Lab sind u.a. Unitree Go2, Alpha Mini, Cozmo, Vector, AIBI, Eiliko, Furby, Tamagotchi, Hugvie und HUGGIE. Zu Besuch waren wiederholt NAO und Pepper, wie auch eine 3sat-Dokumentation aus dem Jahre 2023 verrät. Die Genmoor Group ist nach eigenem Bekunden eine „exclusive group for daring futurists who love tech-psychology“ (Website Genmoor). Das Unternehmen wurde 2020 in Hangzhou (China) gegründet. In den Wahlmodulen von Oliver Bendel zur Sozialen Robotik ist der schwarze Booboo besonders beliebt. Der graue wird sich im Februar vorstellen. Die Studentin Sushana Yogeswararasah, eine frühere Teilnehmerin, hat ihn bereits auf den Namen Kumo getauft – japanisch für „Wolke“ oder „Spinne“, je nach Kontext und Schriftzeichen.
Prof. Dr. Oliver Bendel von der Hochschule für Wirtschaft FHNW ist vom 1. September 2026 bis zum 31. August 2027 Gastwissenschaftler an der Universität Potsdam. Er versteht sich als Technikphilosoph, mit einer Fokussierung auf Technikethik und neuere Forschungsfelder der angewandten Ethik, vor allem Informations- und Roboterethik sowie Maschinenethik. In der Informations- und Roboterethik vertritt er einen empirisch informierten oder empirisch fundierten, gegenstandsnahen Ansatz. Ethischen Urteilen geht eine möglichst genaue empirische und technische Analyse voraus: Zunächst ist zu klären, wie ein konkretes System beschaffen ist, welche Funktionen es besitzt, welche Daten es verarbeitet und welche Wirkungen von ihm ausgehen. Erst auf dieser Grundlage werden normative Fragen etwa nach informationeller Autonomie, Privatheit, Verantwortung oder Wohlergehen untersucht. Aus der Beschreibung allein werden dabei keine normativen Aussagen abgeleitet, und empirische Befunde und normative Prämissen bleiben unterscheidbar. In der Maschinenethik ergänzt Bendel diesen Ansatz um eine konstruktiv-experimentelle Methodik. Er entwickelt und erprobt selbst Prototypen, etwa spezielle Chatbots, Sprachassistenten und Haushaltsroboter, in denen moralische Regeln implementiert werden. Die Konstruktion dient dabei als Erkenntnismethode: Sie soll zunächst zeigen, ob und wie sich bestimmte moralische Regeln operationalisieren und technisch umsetzen lassen. Anschließend werden die entstandenen Artefakte systematisch untersucht, um Möglichkeiten, Grenzen, Widersprüche und unerwartete Folgen der Implementierung sichtbar zu machen. Es entsteht eine Rückkopplung von ethischer Konzeption, technischer Konstruktion, empirischer Erprobung und ethischer Reflexion. Insgesamt lässt sich das Vorgehen damit als empirisch fundierter und konstruktiv-experimenteller Ansatz in der Technikethik und verwandten Forschungsfeldern charakterisieren. Bereits seit 2022 ist Oliver Bendel assoziierter Forscher der Potsdam Embodied Cognition Group (PECoG) an der Universität Potsdam.
Abb.: Oliver Bendel an der Hochschule für Wirtschaft FHNW (Foto: Jork Weismann)
The master’s thesis „Inclusive AI for Wearables: Assistive Glasses as a Case Study“ by Myriam Rellstab, a student at the FHNW School of Business, has reached an important milestone. In the summer of 2026, she completed her comprehensive thesis proposal under the supervision of Prof. Dr. Oliver Bendel. The proposal already provides some interesting preliminary findings. Consumer-oriented smart glasses and assistive systems are increasingly based on the same technological foundations, including computer vision, speech recognition, natural language processing, contextual awareness, and real-time information processing. Nevertheless, research and development still tend to treat mainstream and assistive smart glasses as separate categories. This suggests an important opportunity for Inclusive AI: future smart glasses could be conceived as shared technological platforms serving people with and without disabilities rather than as separate mainstream and assistive products. A central question emerging from the proposal concerns the appropriate design strategy. Rellstab distinguishes between universal, specialized, and modular approaches. Universal solutions promise a coherent and inclusive experience but may not adequately address highly specific needs. Specialized solutions can provide targeted support but risk maintaining the separation between mainstream and assistive technologies. Modular systems could offer a middle ground by combining a common platform with components and functions that can be adapted to individual requirements, although this comes with greater complexity. The next stages of the thesis will combine a structured literature review and comparative analysis of existing smart-glasses systems with qualitative interviews involving blind, low-vision, and Deaf or hard-of-hearing users. The ultimate goal is to derive design requirements and develop a conceptual framework for future inclusive AI-supported smart glasses.
Anna von IKEA war ein Chatbot, der ab 2006 auf www.ikea.at und ab 2007 auf www.ikea.ch und www.ikea.de schaltete und waltete. Es waren auf den beiden zuletzt genannten Websites leicht unterschiedlich gestaltete Avatare zu finden, mit leicht unterschiedlichen Informationen, aber beide in der Berufskleidung des Unternehmens. Beide waren animiert, wechselten aber nur unwesentlich Mimik und Haltung. Anna deckte Fragen zum Kontext, zu ihrer Existenz und zur Firma breit ab. Als die Schweizerin 2015 gefragt wurde, welches Jahr wir haben, antwortete sie korrekt: „Wir schreiben das Jahr 2015!“. Wenn man sich nach ihren Lieblingsfarben erkundigte, identifizierte sie sich ganz mit ihrem Arbeitgeber: „Meine Lieblingsfarben sind gelb und blau!“, und wenn man Sport erwähnte, der in der Schweiz immer Gesprächsstoff bietet, war sie begeistert: „Sport ist gesund und macht glücklich!“ … Eher dezent versuchte sie dann zu ihrer eigentlichen Bestimmung zurückzukehren. Sie beriet nicht nur zu Möbeln und Accessoires, sondern rief auch die entsprechenden Seiten auf, fungierte also als Informationssystem und als Navigationshilfe. Nach ein paar Jahren war Schluss – das Möbelhaus verzichtete auf seine durchaus überzeugende virtuelle Assistentin. Der Zeitpunkt nach 2015 war ungewöhnlich, denn gerade begannen Chatbots wieder zu boomen, fast so wie um die Jahrtausendwende. Im Beitrag „Von Cor@ bis Mitsuku: Chatbots in der Kundenkommunikation und im Unterhaltungsbereich“, erschienen im „Handbuch Digitale Wirtschaft“ (Hrsg. Tobias Kollmann), erfährt man mehr über Anna und ihre Kollegen und Kolleginnen.
Abb.: Ein Ausschnitt aus der IKEA-Website aus dem Jahre 2010
IdiomVoice ist ein Forschungsprojekt zur Vermittlung des Rätoromanischen mithilfe von Chatbots. Die Projektleitung liegt bei Nadine Ganz von der FH Graubünden. Im Zentrum steht der regelbasierte Chatbot Lina, der Kindern das Idiom Sursilvan auf spielerische und alltagsnahe Weise näherbringen soll. Daneben gibt es Familienmitglieder, die mit Hilfe eines LLM umgesetzt werden. Die Hochschule für Wirtschaft FHNW bringt beratende Expertise sowie Arbeitspakete zur Didaktik und zur Maschinenethik ein. Dabei fließen Erfahrungen von Prof. Dr. Oliver Bendel aus der Forschung zu pädagogischen Agenten und aus der Entwicklung moralischer Chatbots ein. Auf seine Initiative entstand mit @llegra bereits 2023 der erste Chatbot für Rätoromanisch, und zwar für das Idiom Vallader. Im ersten Deliverable der Hochschule für Wirtschaft FHNW für IdiomVoice vom März 2025 wurde ein didaktisches Konzept für die Chatbots entwickelt. Im Mittelpunkt stehen motivierende Dialoge, Mikromissionen, unmittelbare Rückmeldungen und eine kindgerechte Gesprächsführung, die ohne Benutzerkonten auskommt und das Sprachlernen nachhaltig unterstützt. Das zweite Deliverable vom Juli 2026 bewertet das Guardrail-Konzept der LLM-basierten Personas aus maschinenethischer Sicht. Es entwickelt Empfehlungen für sichere und altersgerechte Dialoge sowie für ein ethisch begründetes Zusammenspiel der Reaktionen, damit die Chatbots pädagogisch sinnvoll und verantwortungsvoll handeln. Das Projekt soll im Herbst 2026 abgeschlossen und die Anwendung für die Öffentlichkeit frei verfügbar sein.
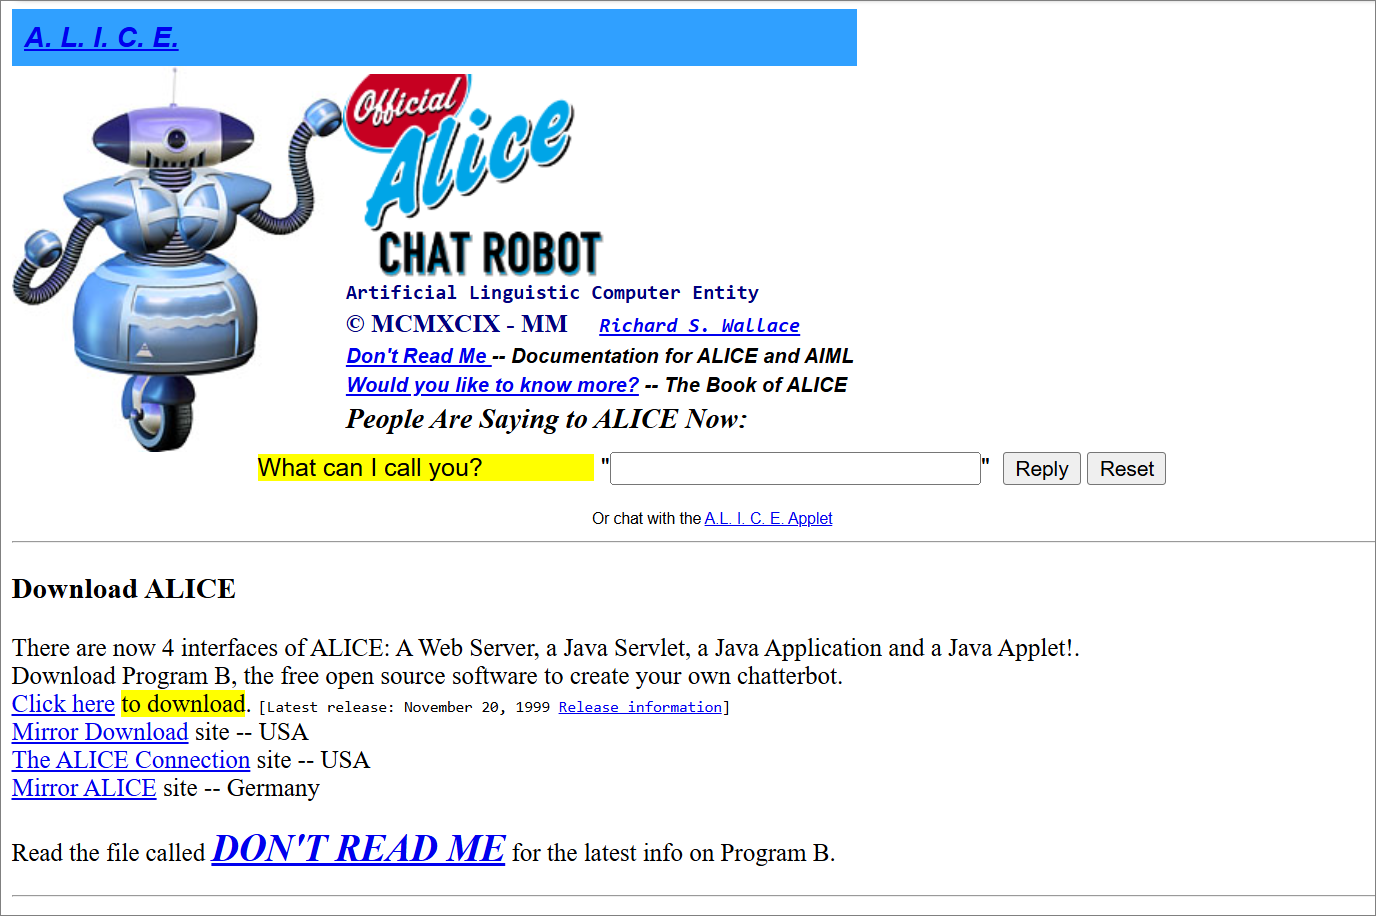
Während Unternehmen wie Artificial Life, NativeMinds und Extempo auf kommerzielle Chatbots, ambitionierte Avatare und virtuelle Assistenten setzten, verfolgte Richard S. Wallace mit A.L.I.C.E. (Artificial Linguistic Computer Entity) einen anderen Ansatz. Der 1995 entwickelte Chatbot war als Open-Source-Projekt frei verfügbar und konnte von jedem heruntergeladen, erweitert und an eigene Bedürfnisse angepasst werden. Herzstück war die von Wallace entwickelte Markierungssprache AIML (Artificial Intelligence Markup Language), mit der sich Dialoge und Wissensbasen vergleichsweise einfach erstellen ließen. Die Website bot nicht nur eine Live-Demo des Chatbots, sondern auch Program B zum kostenlosen Download, umfangreiche Dokumentationen, Mailinglisten und den Treffpunkt einer wachsenden Entwicklergemeinschaft. Anders als die mit Avataren versehenen Dialogsysteme der Konkurrenz konzentrierte sich A.L.I.C.E. vollständig auf den Dialog selbst und wurde damit zu einem der einflussreichsten Chatbotprojekte seiner Zeit. Der Bot gewann mehrfach den Loebner Prize und machte AIML über viele Jahre zum De-facto-Standard für regelbasierte Dialogsysteme. Zahlreiche spätere Chatbots entstanden auf dieser Grundlage und machten A.L.I.C.E. zu einem der wichtigsten Wegbereiter der heutigen Conversational AI.
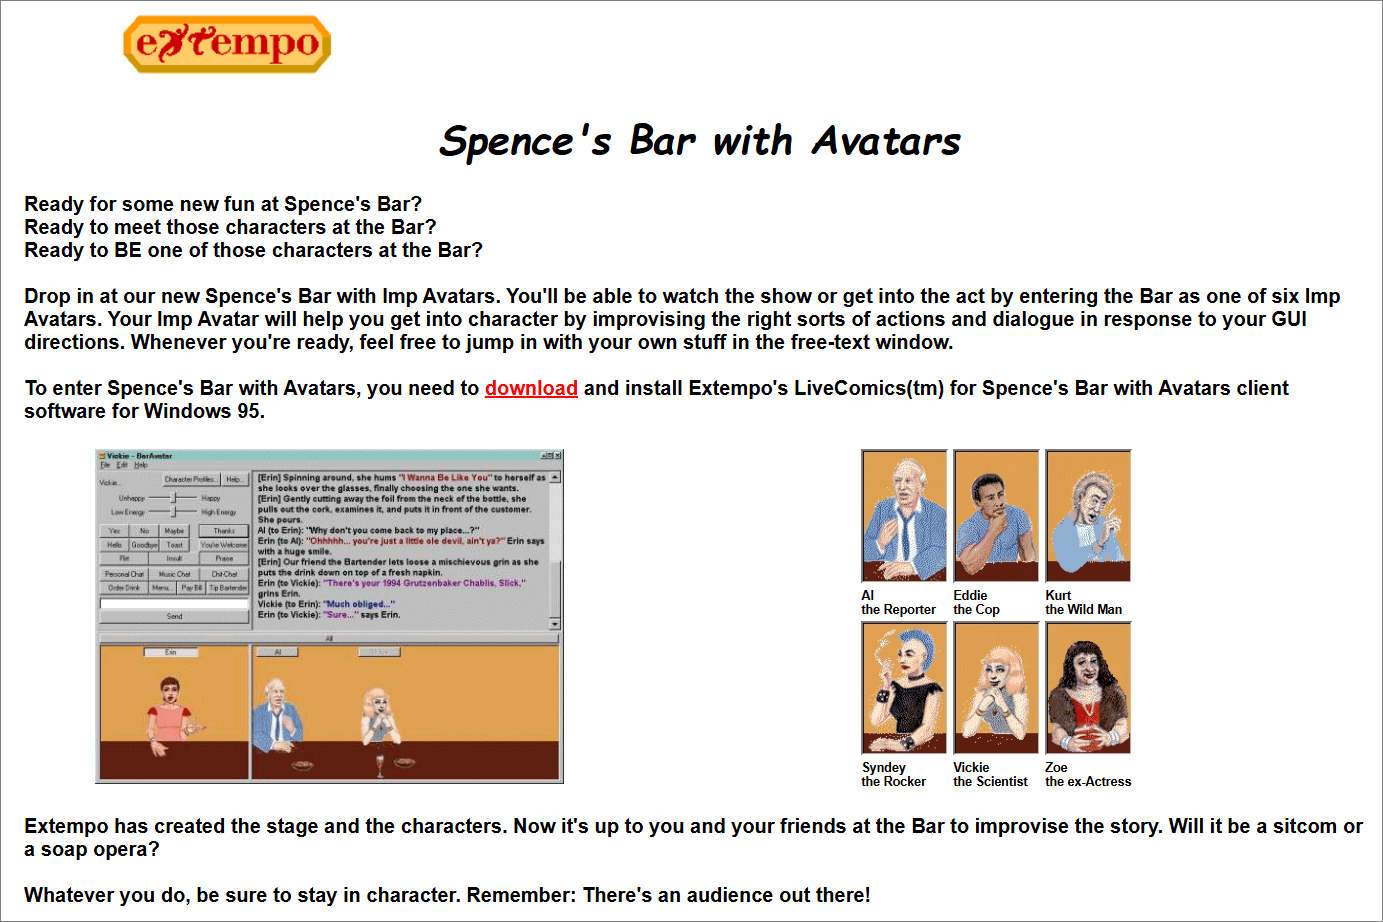
1997 präsentierte das US-Unternehmen Extempo mit Spence’s Bar eines der faszinierendsten KI-Projekte seiner Zeit. Die virtuelle Bar versetzte die Besucher in eine kleine Kneipe irgendwo in Hollywood, in der sie Getränke bestellen, mit anderen Besuchern chatten und sich mit der virtuellen Barkeeperin Erin unterhalten konnten. Während die erste Version den Benutzer als sich selbst auftreten ließ, führte Spence’s Bar with Avatars ein völlig neues Konzept ein: Jeder Teilnehmer übernahm die Rolle einer von sechs fiktiven Figuren wie einem Reporter, Polizisten oder Rockstar. Die eigens entwickelte LiveComics-Software für Windows 95 verband Avatare, Emotionen, Aktionen und Texteingaben mit einem KI-System, das passende Dialoge und Verhaltensweisen erzeugte und den Benutzer dabei unterstützte, seine Rolle glaubwürdig zu spielen. Ziel war nicht ein klassisches Computerspiel, sondern gemeinsames improvisiertes Erzählen, bei dem sich die Handlung wie eine Sitcom oder Seifenoper aus den Interaktionen der Teilnehmer entwickelte. Damit vereinte Extempo bereits Ende der 1990er-Jahre Konzepte wie virtuelle Welten, KI-gestützte Avatare, Mehrbenutzerrollenspiele und natürliche Sprachdialoge, also mehrheitlich Ideen, die erst Jahrzehnte später mit modernen KI-Agenten und Character-AI-Systemen breite Aufmerksamkeit erhielten. Neben Extempo war Artificial Life ein ebenbürtiger Pionier auf diesem Gebiet. Auf beide Firmen ging Oliver Bendel in seiner Doktorarbeit zu pädagogischen Agenten, die um die Jahrtausendwende entstand, ausführlich ein.
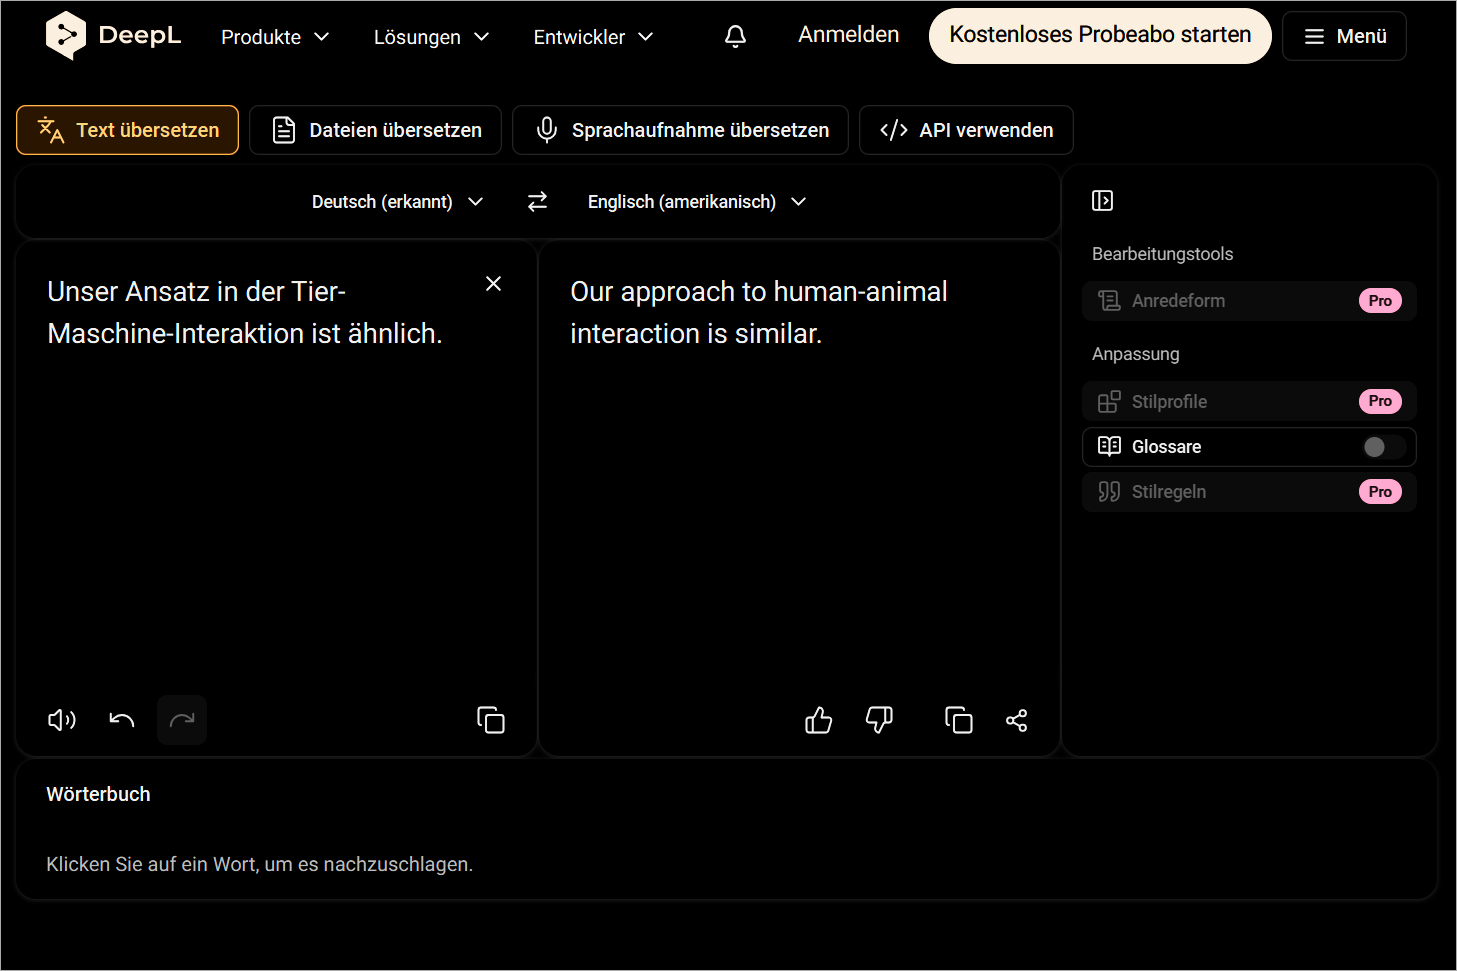
DeepL wirbt für sich mit dem Spruch „Der präziseste Übersetzer der Welt“. Trifft diese Selbsteinschätzung zu? Das kann man durch Tests schnell selbst herausfinden. Teilweise werden Begriffe völlig falsch übersetzt. So macht DeepL aus dem deutschen Satz „Unser Ansatz in der Tier-Maschine-Interaktion ist ähnlich.“ den englischen Satz „Our approach to human-animal-interaction ist similar.“ – korrekt wäre „Our approach to animal-machine interaction ist similar.“ gewesen. Dadurch gewinnt der Text eine ganz andere Bedeutung, und das Tier, das bei dieser Disziplin im Fokus steht, verschwindet. Aus „She is one of the best-known writers in the world“ wird „Sie ist eine der bekanntesten Schriftstellerinnen der Welt“. Dies ist auch bei menschlichen Übersetzern und Autoren ein beliebter Fehler, mit dem die Leistung von Mädchen und Frauen geschmälert wird. Korrekt wäre „Sie ist einer der bekanntesten Schriftsteller der Welt.“ oder „Sie gehört zu den bekanntesten Schriftstellern der Welt.“ … In vielen Fällen verwendet DeepL, wie in früheren Tests gezeigt wurde, nicht einmal Standardsprache. Dies ist auch ein Problem bei ChatGPT und Claude. Sie alle verfolgen eine sprachpolitische Agenda, umgesetzt durch Auswahl der Trainingsdaten, Reinforcement Learning from Human Feedback und Alignment bzw. Prompt Engineering. Man kann in den Einstellungen oder durch Prompts vorgeben, dass Standardsprache verwendet wird, doch zumindest bei ChatGPT wird dies oft ignoriert oder erst nach einer Beschwerde im zweiten Anlauf berücksichtigt. Der präziseste Übersetzer der Welt? Davon kann leider keine Rede sein.
Abb.: DeepL beim Halluzinieren von Wörtern (invertierte Darstellung)
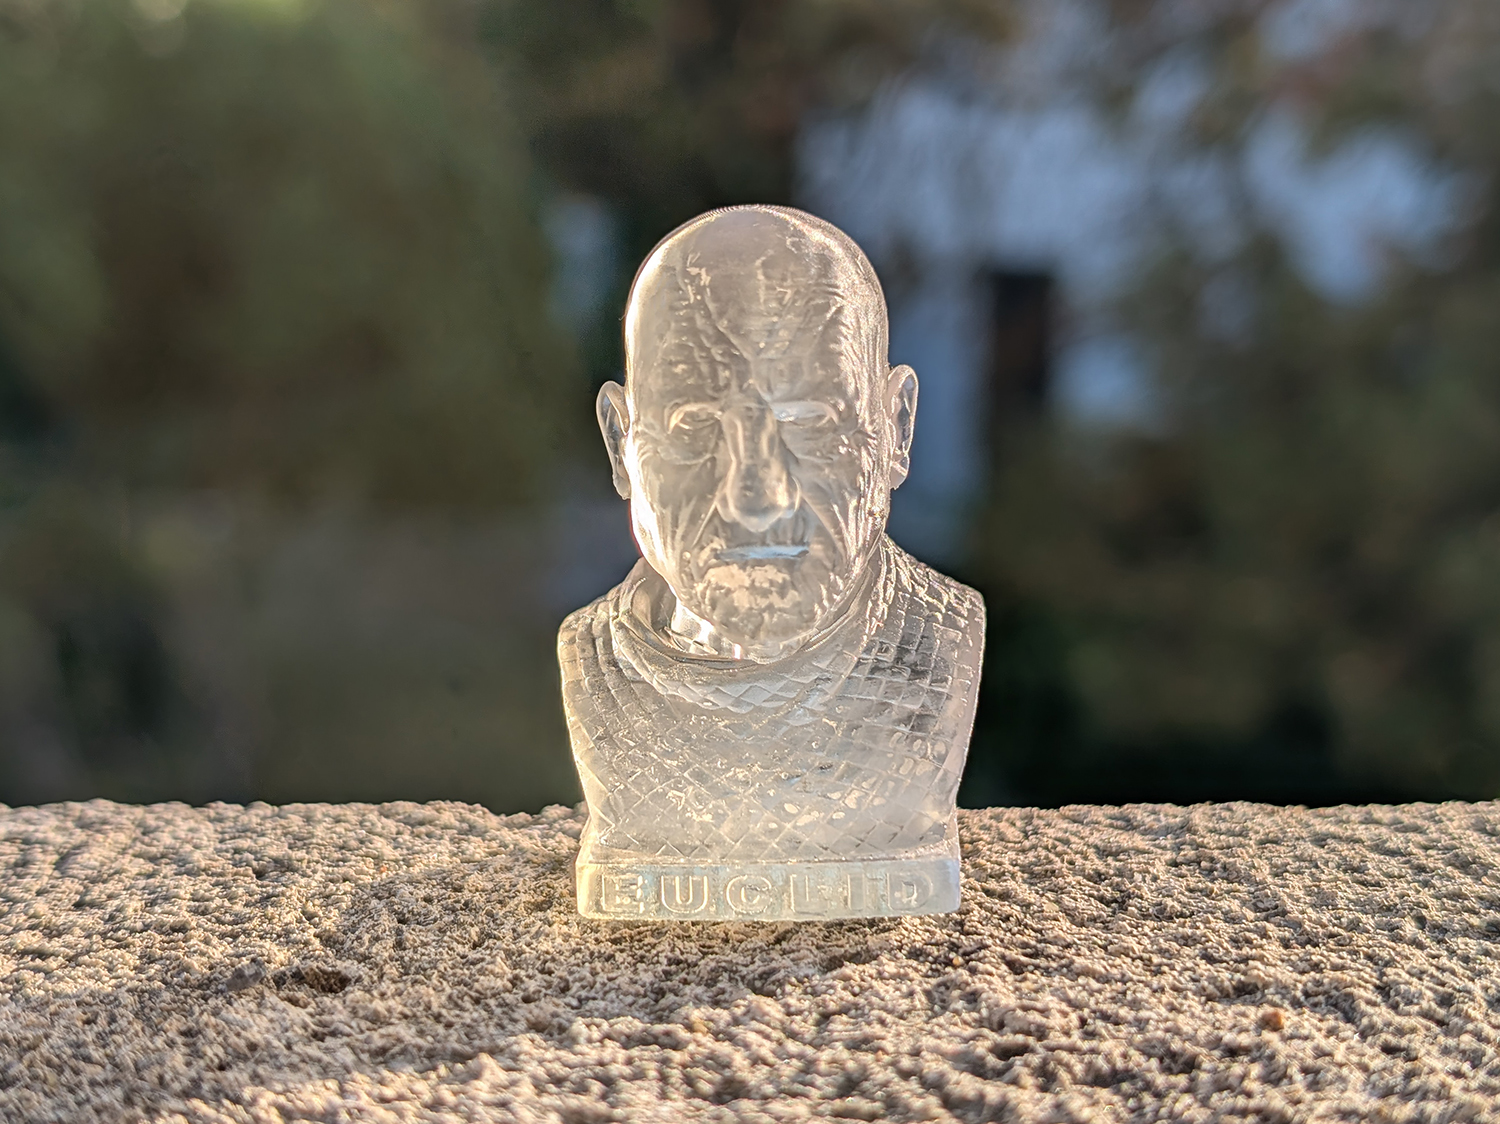
Die ICSR + Art 2026 fand vom 1. bis zum 4. Juli in London statt. Sie brachte Forscher, Wissenschaftler und Fachleute aus aller Welt zusammen, um die neuesten Entwicklungen auf dem Gebiet der Sozialen Robotik zu diskutieren. Zu den Konferenzformaten gehörte eine Reihe von Debatten, die in der Debate Hall des Senate House geführt wurden. Am zweiten Konferenztag hatten die Teilnehmer die Gelegenheit, mit Euclid zu interagieren, einem Androiden, der von Carl Strathearn und Emilia Sobolewska entwickelt wurde. Dies geschah im Rahmen der Session „Innovation Through Creation: The Case for Building Our Own Social Robots for HRI Research“. Euclid ist ein autonomer sozialer Roboter, der über automatische Spracherkennung, Computer Vision, generative KI, Hautsensoren sowie einen robotischen Mund verfügt, der mithilfe von maschinellem Lernen realistische Viseme erzeugt. Der Android wurde für soziale und unterstützende Interaktionen mit älteren Menschen entwickelt und demonstriert, wie Fortschritte in der Künstlichen Intelligenz und Robotik eine immer natürlichere Kommunikation zwischen Mensch und Roboter ermöglichen. Gleichzeitig bietet er eine überzeugende Plattform für die Forschung zur Mensch-Roboter-Interaktion. Nach der Veranstaltung überreichte Carl Strathearn dem Technikphilosophen Oliver Bendel, der als Publicity Chair fungierte, ein 3D-gedrucktes Modell von Euclid. Weitere Informationen sind über www.carlstrathearn.co.uk verfügbar.
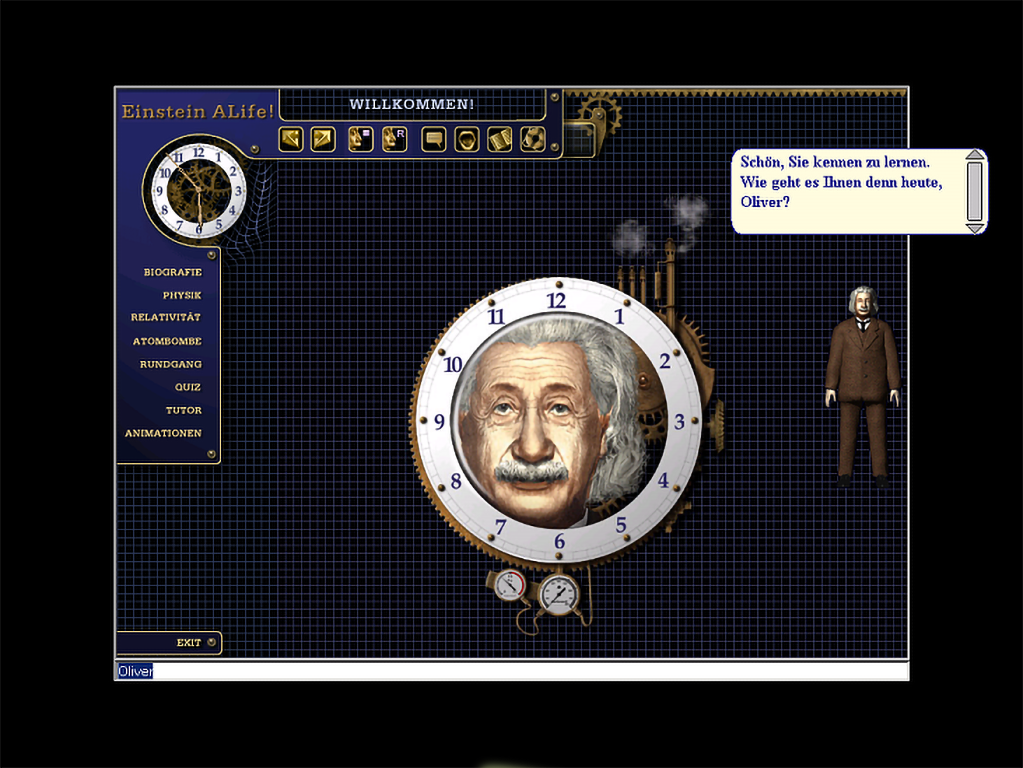
Einstein Alife, also known simply as Einstein, was an educational software title developed by Artificial Life. and released in 1999 and 2000. Designed for middle school physics classes, the CD-ROM-based application introduced students to the life and work of Albert Einstein through an interactive virtual office and laboratory. The 3D comic-style virtual Einstein featured speech, text-based conversations in English and German, gestures, humor, and limited personalization by remembering user information and adapting future interactions. Using pattern matching, the enhanced chatbot answered questions about topics such as relativity, philosophy, world politics, music, and Einstein’s biography while presenting historical photos, simulations, original documents, and guided tours. Einstein is one of many examples discussed in Oliver Bendel’s doctoral dissertation on pedagogical agents, written around the turn of the millennium, which examined the design, capabilities, and educational potential of these interactive virtual characters. Although no longer available, Einstein Alife remains an interesting early example of a pedagogical agent that combined conversational interaction, adaptive learning features, and multimedia content to support physics education.
Im Jahre 2004 kündigte das Unternehmen Artificial Life ein Projekt mit dem Namen BotCollege an. Informationen dazu sind nur spärlich vorhanden. Erhalten geblieben ist ein archivierter Screenshot der Website, der einen stilisierten 3D-Campus mit mehreren Gebäuden zeigt. Darunter steht lediglich: „botcollege.com – available soon“. Weder Testberichte noch Pressemitteilungen lassen darauf schließen, dass das BotCollege jemals live ging. Vermutlich blieb es bei einem Konzept oder einem frühen Prototyp. Inhaltlich hätte das BotCollege gut zur damaligen Ausrichtung von Artificial Life gepasst. Das Unternehmen arbeitete ab Mitte der 1990er-Jahre an verschiedenen Projekten mit KI-Agenten, Chatbots und Avataren, darunter Einstein (Einstein Alife), eine Lernanwendung auf einer CD-ROM, die 1999 auf den Markt kam. Der Chatbot war mit einem realistisch aussehenden Avatar verbunden und führte durch Leben und Werk des berühmten Physikers aus Ulm. 2004 kam die Firma mit einem weiteren Produkt in die Schlagzeilen, der virtuellen Freundin (Virtual Girlfriend) für das Handy, für das damals gerade eingeführte 3G-Netz. Man konnte sich um sie kümmern wie um das Tamagotchi, das ein paar Jahre vorher auf den Markt gekommen war, und ihr Geschenke machen, natürlich kostspielige. Vielleicht sollte das BotCollege aus demselben Jahr eine Lernumgebung für KI-Agenten sein. Oder eine Lernumgebung mit KI-Agenten, für Menschen, die mit ihnen hätten lernen können. Eigentlich sollte man den Gründer von Artificial Life fragen, also Eberhard Schöneburg persönlich, aber wer möchte schon einen solchen Pionier bei der Arbeit stören. Die Welt zitierte ihn im Jahre 1999 mit den Worten, irgendwann würden „im Internet keine Menschen mehr unterwegs“ sein, „sondern nur noch Bots, die Aufträge ausführen“. „Ob man sich darauf freuen soll?“ (Welt, 19. November 1999)
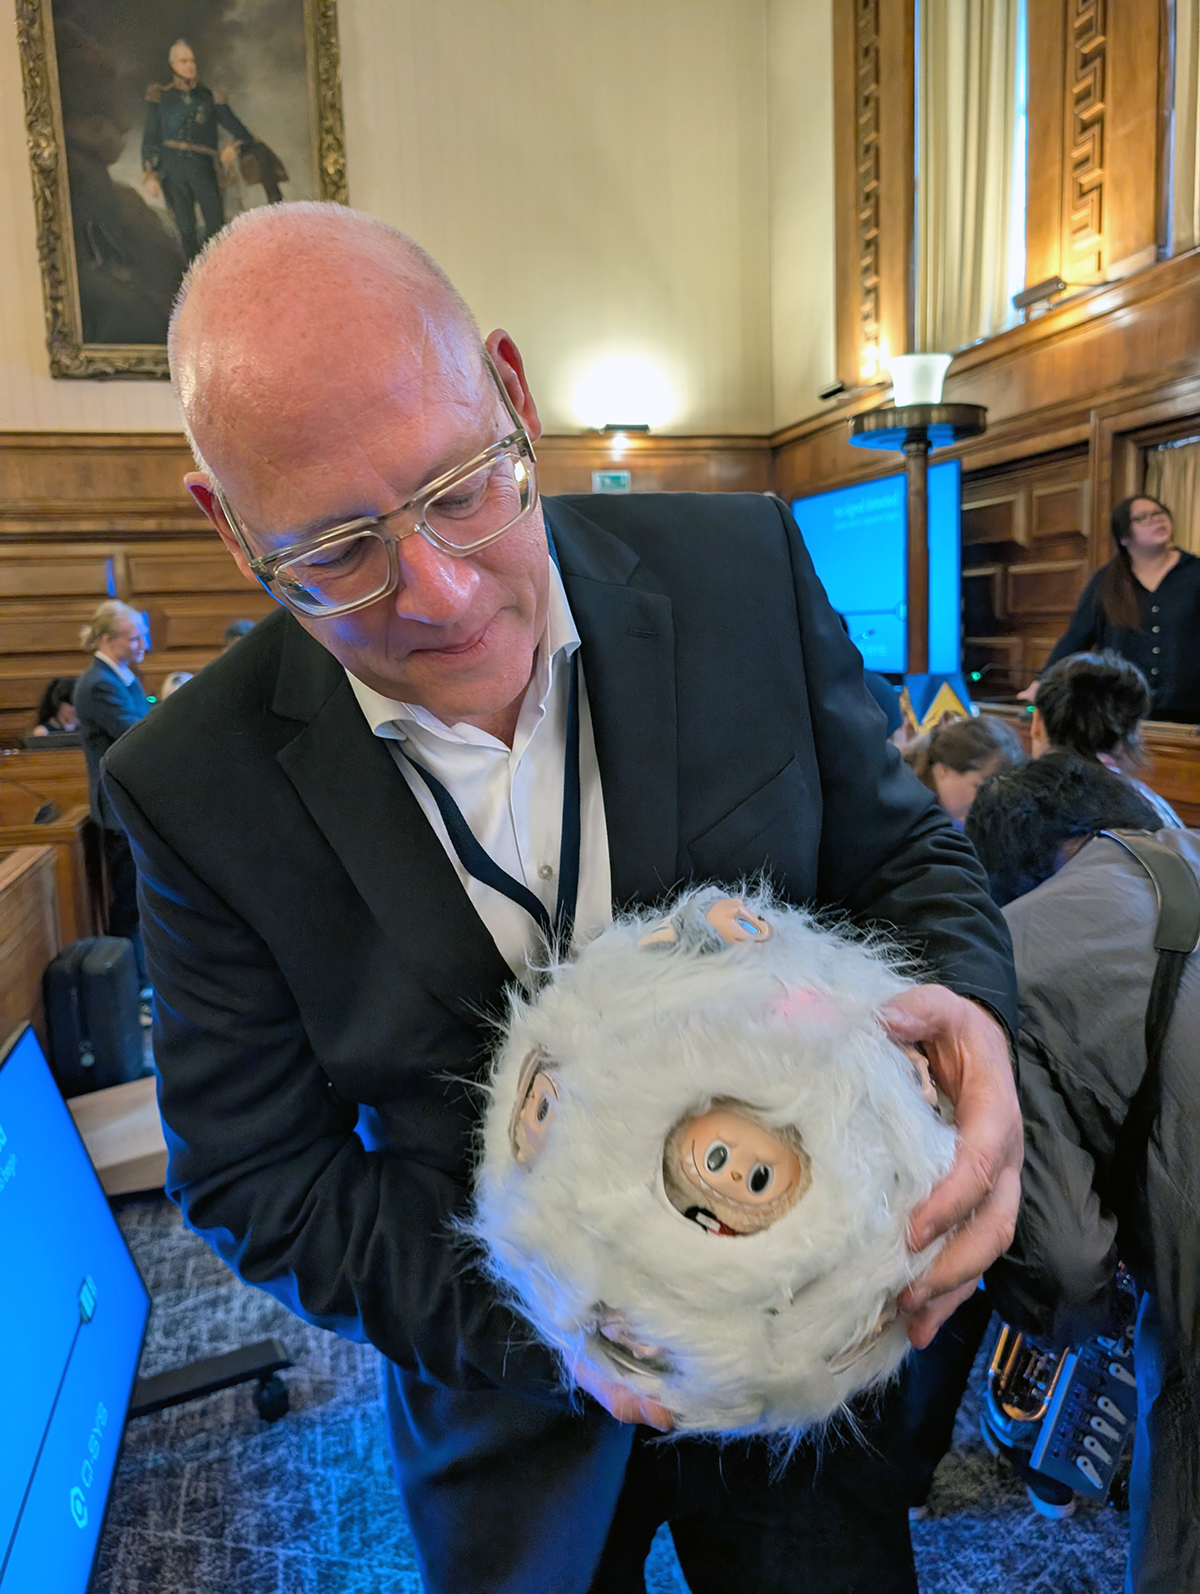
The 18th International Conference on Social Robotics (ICSR + Art 2026) is currently taking place from July 1–4, 2026, bringing together researchers, academics, and industry professionals from around the world to discuss the latest advances in social robotics. As the leading international forum in the field, ICSR features a broad range of presentations and demonstrations. On the first day of the conference, the ICSR Grand Challenge presentations, including optional demonstrations, took place in the Debate Hall. One of the standout projects was Labububot, presented by Miranda Li and developed by Miranda Li, Jake Read, Dimitar Dimitrov, and Cynthia Breazeal at the Massachusetts Institute of Technology. Instead of following the familiar approach of designing social robots to be cute, friendly, and emotionally unambiguous, Labububot embraces monster theory and deliberately explores the productive potential of the uncanny. The project argues that robots capable of provoking curiosity, discomfort, or surprise may ultimately foster deeper and more authentic long-term engagement than those designed solely to reassure. From the perspective of Oliver Bendel’s robot classification, Labububot can be regarded as a mythomorphic robot. It consists of twelve monster figures and also belongs to the category of soft robots, although it incorporates rigid structural elements. By combining unconventional design with references to popular culture and fashion, Labububot has become one of the most memorable projects presented during the Grand Challenge on the opening day of ICSR + Art 2026. Further information about the conference is available at ICSR 2026, while technical details about Labububot can be found in the project’s GitHub repository.
Fig.: Oliver Bendel with Labububot (Photo: Stephan Vonschallen)
As reported by Heise News in an article by Oliver Bünte published on June 29, 2026, BMW will deploy the new general-purpose robot Figure 03 robot for logistics tasks at its Spartanburg plant in the US. The robot will sort vehicle components for production, taking over repetitive work to support human workers. Compared to its predecessor, Figure 03 features several upgrades, including soft exterior materials for safer human-robot collaboration, wireless charging, and redesigned hands equipped with tactile sensors and cameras for greater precision. Following successful trials with the Figure 02 robot, BMW is using the new system as part of its broader digital transformation strategy, which also includes digital planning, 3D simulations, and a digital twin of the factory through its BMW iFactory approach. BMW is not the only automaker investing in general-purpose humanoid robots. Mercedes-Benz has already been testing the Apollo robot at its Berlin-Marienfelde plant, where it supports employees with repetitive logistics and manufacturing tasks. These deployments highlight a growing trend across the automotive industry to use humanoid robots for flexible, general-purpose applications on the factory floor.
Mirumi ist ein Wearable Social Robot von Yukai Engineering, der nach Angaben des japanischen Unternehmens entwickelt wurde, um kleine Momente emotionaler Verbundenheit zu schaffen. Mit seinen Armen klammert er sich am Taschenriemen oder an anderen Dingen fest. Er begleitet seinen Besitzer und dreht seinen Kopf mit einem schüchternen, neugierigen Blick, wenn er Geräusche wahrnimmt oder berührt wird. Manchmal macht er dies auch ganz von allein. Anstatt praktische Funktionen zu bieten, regt er zu spontanen sozialen Interaktionen an und zaubert oft ein Lächeln auf die Gesichter der Menschen in seiner Umgebung. Mirumi ist ein weicher Roboter, ähnlich wie Cupboo AI Robotic Pet (auch bekannt als Cupboo, Boo Boo und Booboo) und im Gegensatz zu Modellen mit festem Gehäuse wie AIBI oder Eiliko. Mit weichem Kunstfell überzogen, fühlt er sich eher wie ein Plüschtier an als wie eine Maschine. Mirumi kann auf Geräusche reagieren, versteht jedoch keine Sprache und erkennt keine Wörter. Er ist für Benutzer ab 15 Jahren gedacht und soll zeigen, wie einfache, ausdrucksstarke Reaktionen zwischenmenschliche Beziehungen im Alltag fördern können. Ein Demonstrationsvideo ist auf YouTube unter www.youtube.com/watch?v=PEtshGcvtRk zu finden. Weitere Informationen findet man auf der offiziellen Mirumi-Website unter mirumi.tokyo.
Abb.: Ein Model mit Mirumi (Foto: Yukai Engineering)
Prof. Dr. Oliver Bendel beschäftigt sich seit einiger Zeit mit kleinen, weichen Robotern und Wearable Social Robots wie dem Cupboo AI Robotic Pet (kurz Cupboo, Boo Boo oder Booboo), AIBI und Eiliko. In einem Beitrag für die ICSR 2025 zeigte er das Potenzial solcher Systeme für Menschen mit Behinderungen oder Beeinträchtigungen auf. In einem Vortrag bei der Fachtagung „KI trifft Autismus“ am 30. Mai 2026 hob er die Chancen hervor, die kleine, weiche Roboter und Wearable Social Robots autistischen Menschen bieten können. Das neue ELARA-Labor der University of Houston verfolgt einen ähnlichen Ansatz. Es untersucht, wie KI-gestützte Roboter älteren Menschen dabei helfen können, länger selbstständig zu leben und ihre soziale Isolation zu verringern. Unter der Leitung von Chorong Park, Associate Professor, wird ein KI-Begleitroboter entwickelt, der speziell auf die Bedürfnisse älterer Menschen zugeschnitten ist und dabei Aspekte wie Vertrauen, Komfort und Datenschutz berücksichtigt. Im Rahmen von Feldstudien testete das Labor gemeinsam mit dem Mamie George Community Center verschiedene Desktop-Roboter und kleine, weiche Roboter wie EMO, Moflin und Cupboo. Neben den Chancen weisen sie auch auf Risiken hin. Eine zu starke emotionale Bindung an KI-Systeme könnte insbesondere bei sozial isolierten Menschen problematisch sein. Auch diesen Aspekt erforscht Oliver Bendel, am Beispiel von Chatbots bereits seit 2012.
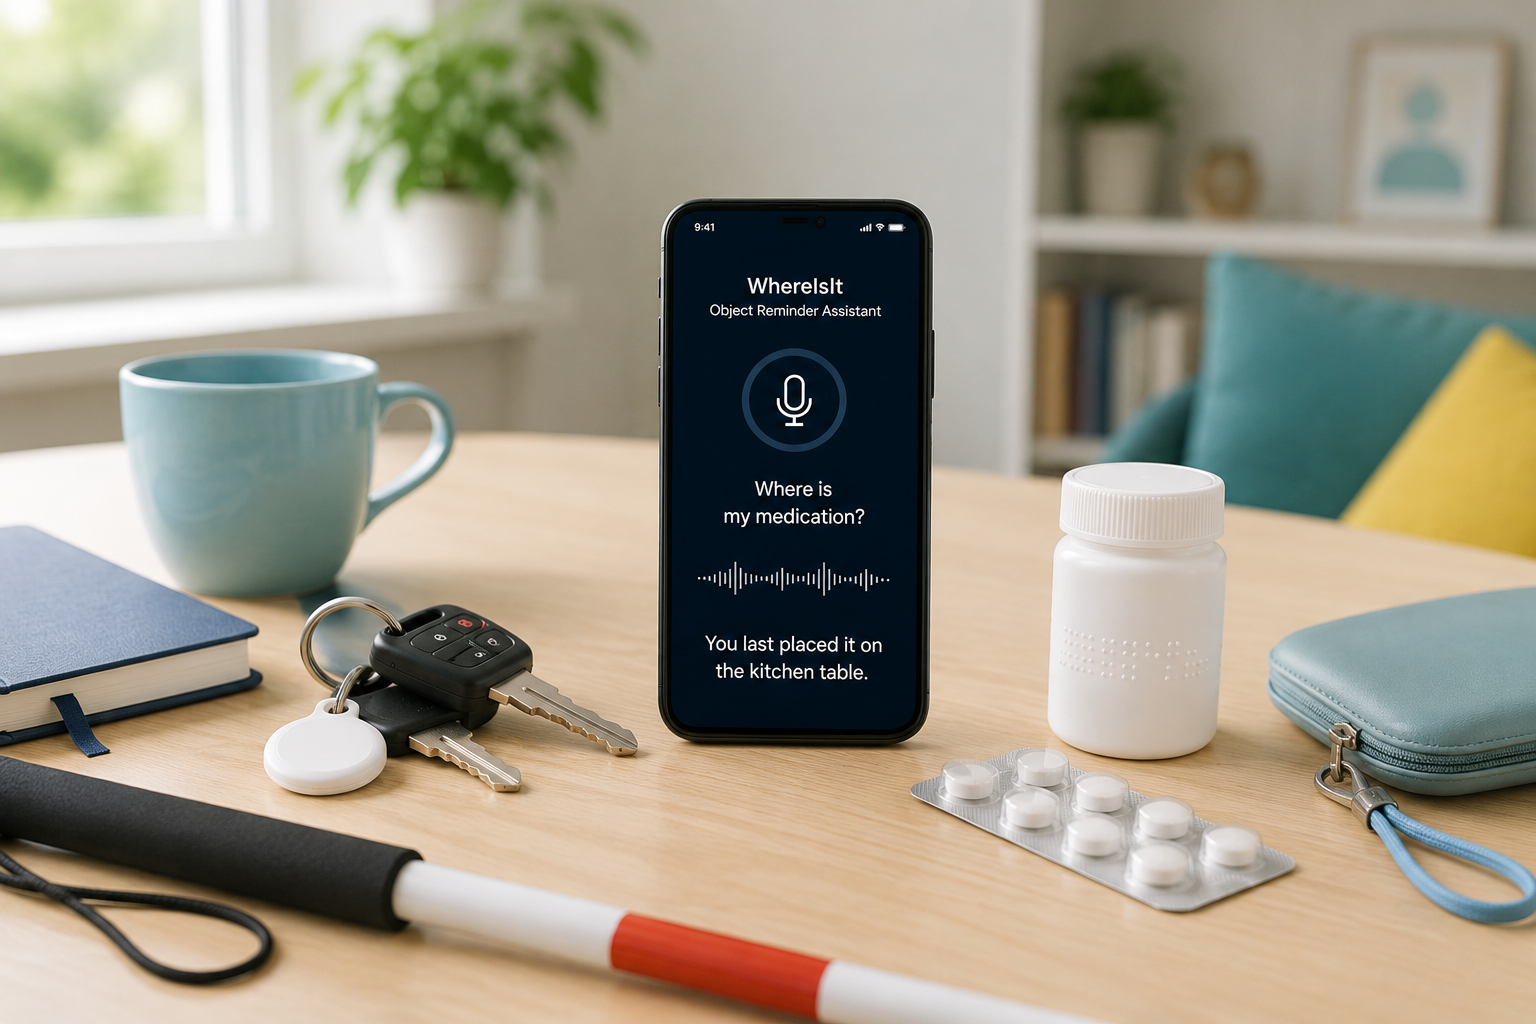
WhereIsIt, an object reminder assistant for blind and severely visually impaired people initiated by Prof. Dr. Oliver Bendel and implemented by Damian Huckele, reached its mid-term presentation on May 19, 2026. The inclusive AI project focuses on a lightweight speech-based system that allows users to store and retrieve object locations without continuous camera use. The work completed so far includes the literature review, problem analysis, requirements definition and the first system design concept. An important milestone was an expert interview with Steve Weidel, blind developer, founder of INKLUTEC and specialist in accessibility and assistive AI technologies. The interview confirmed the practical relevance of the project and highlighted key requirements such as simple voice interaction, portability, reminder functions and optional Bluetooth tags with acoustic tracking. The planned prototype architecture is Python-based and combines speech recognition, language processing, local object-location storage and text-to-speech output. The next project phases include prototype development, testing and the evaluation of Bluetooth integration.
Fig.: WhereIsIt can help both blind and sighted people (Image: GPT Image 2)
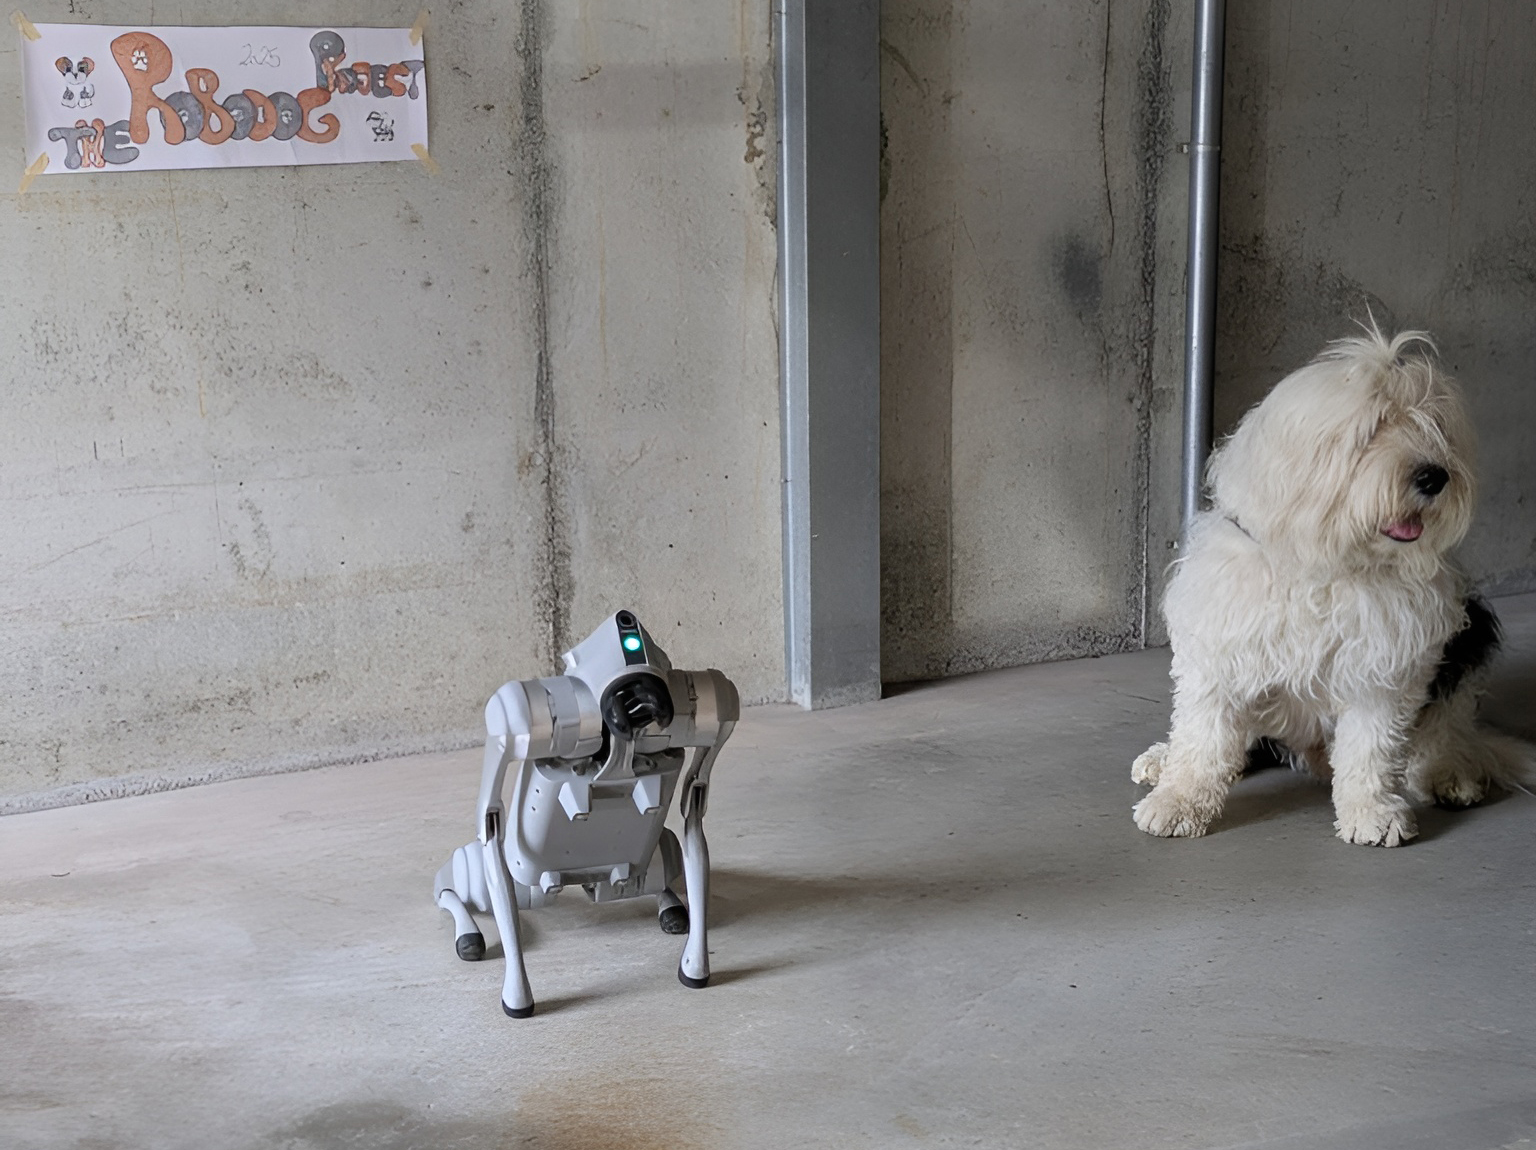
Im neuen Buch „Tier-Maschine-Interaktion“ von Oliver Bendel (Springer Gabler, 2026) werden zahlreiche Projekte vorgestellt, die Begegnungen zwischen Tieren und Robotern bzw. Drohnen zum Gegenstand haben. Dazu gehört die „Robodog“-Studie, die 2025 an der Hochschule für Wirtschaft FHNW durchgeführt wurde. Selina Rohr untersuchte, wie Haushunde auf den vierbeinigen Roboter Unitree Go2 – von Projektinitiator Oliver Bendel Bao genannt – reagieren und wie ihre Besitzer solche Roboter in gemeinsam genutzten öffentlichen Räumen wahrnehmen. Es zeigte sich, dass die meisten Hunde vorsichtig, aber nicht aggressiv waren. Das Interesse nahm zu, sobald sich der Roboter bewegte, während visuelle Modifikationen kaum Wirkung zeigten. Solche Projekte sind wichtig, weil Begegnungen zwischen Tieren und Robotern ständig zunehmen, in der Landwirtschaft, aber auch in Ballungsgebieten und Haushalten. Gerade erleben robotische Vierbeiner wie Spot und Unitree Go2 sowie robotische Zweibeiner wie Digit, Apollo, Figure 03 und NEO einen Boom, wobei letztere als Allzweckroboter vermarktet werden. Sie alle müssen nicht nur menschenfreundlich, sondern auch tierfreundlich gestaltet werden. Das Buch „Tier-Maschine-Interaktion“ kann über link.springer.com/book/10.1007/978-3-658-50921-7 heruntergeladen bzw. erstanden werden.
Abb.: Eine Begegnung im „Robodog“-Projekt (Foto: Selina Rohr)